


引言
在自动驾驶汽车和机器人技术快速发展的背景下,激光探测和测距(LiDAR)技术在使机器感知和互动环境方面发挥着关键作用。飞行时间(ToF)和调频连续波(FMCW)这两种主要的激光雷达技术已经成为行业领先技术。本文探讨这两种技术的基本差异、优势和挑战,帮助读者理解这些技术在各种应用中的影响[1]。
核心运作原理
了解这些技术的工作原理对于掌握各自的优势和局限性十分必要。ToF激光雷达通过发射短光脉冲并测量这些脉冲从物体反射返回所需的时间来工作。这种直接的方法使其在许多应用中广受欢迎。相比之下,FMCW激光雷达采用更为精密的方法,使用带频率调制的连续光束。通过分析发射光和反射光之间的频率变化,FMCW系统能够同时测定物体的距离和速度。
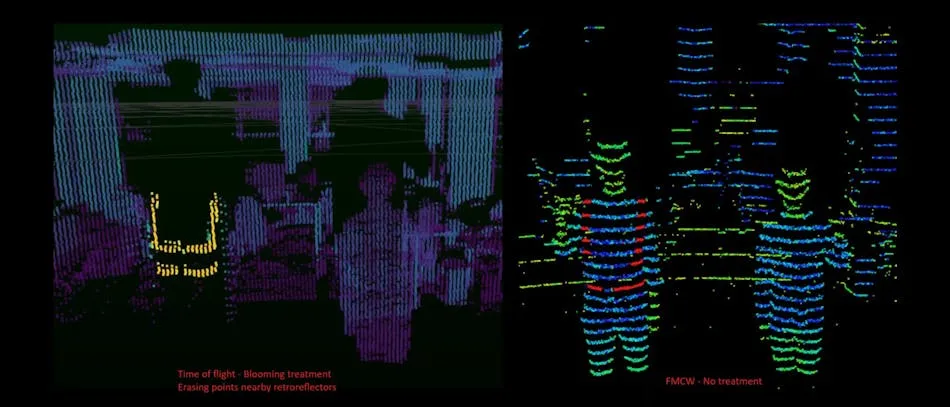
图1:ToF和FMCW激光雷达在处理反射表面时的性能对比。左图显示经过处理的ToF激光雷达在逆反射表面附近出现的晕影效应,右图显示FMCW激光雷达的原始数据没有晕影影响。
技术能力与局限性
FMCW激光雷达相比传统ToF系统展现出多项显著优势。一个重要优点是能够在不影响测量精度的情况下处理更高的光功率。这种能力在工厂自动化和自动驾驶等需要精确测量的应用中格外重要。与在高功率水平下经常遭遇"泄漏"光路和信号损失的ToF系统不同,FMCW在复杂条件下仍能保持稳定性能。
"晕影"现象是ToF激光雷达系统面临的主要挑战。当传感器被交通标志或安全背心等明亮物体的强反射光淹没时,会在这些物体周围产生模糊和错误的正点。虽然ToF系统使用滤波器来解决这个问题,但滤波过程可能会无意中删除重要数据点,导致无法检测到反光表面附近的关键物体,如行人。

图2:FMCW固态激光雷达的详细视图,展示了片上光束转向技术,显示了现代FMCW系统的紧凑和集成特性。
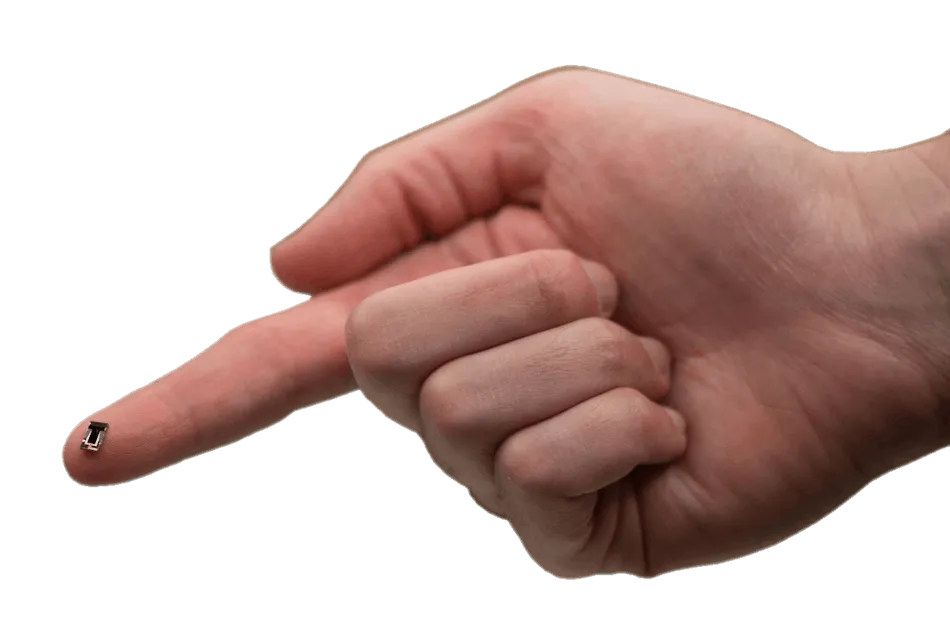
图3:FMCW硅基光电子集成芯片的特写视图,展示了实现小型化和成本降低的片上光束转向功能。
集成与成本考虑
推动FMCW激光雷达采用的一个关键因素是其集成和成本降低的潜力。虽然FMCW系统通常需要比ToF解决方案更多的组件,但在单芯片或片上系统(SoC)设计方面具有更大的集成潜力。这种集成能力显著降低了制造复杂性和相关成本,使规模化生产更加可行。
FMCW技术的最新发展催生了突破性产品,如Voyant的CARBON激光雷达系统,展示了高性能、价格适中的激光雷达解决方案的潜力。该系统将数千个光学和电子组件集成到指甲大小的模块中,在相对较低的价格点(单个应用1,490美元)实现了紧凑尺寸和强大功能。
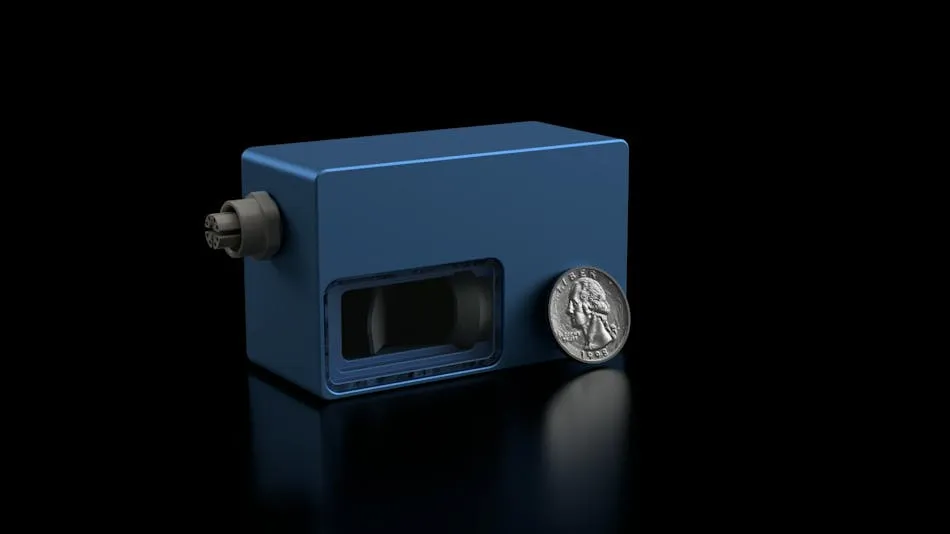
图4:Voyant CARBON FMCW激光雷达系统,代表了价格适中的集成FMCW激光雷达技术的突破,具有全面的4D感知能力。
实际应用中的性能
FMCW激光雷达的性能优势在实际应用中尤为明显。该技术在各种光照条件下都表现出优异的性能,从明亮的日光到完全黑暗都能适应,这对自动驾驶应用特别有价值。在不受晕影效应影响的情况下保持长距离精度的能力,使其成为复杂、动态环境的理想解决方案。
这两种技术在市场主导地位的竞争中都面临着持续的挑战。ToF系统虽然受益于其简单性和市场established地位,但仍在努力解决范围限制和干扰问题。FMCW系统尽管具有优势,但在保持价格适中的同时扩大生产规模方面面临挑战。FMCW系统目前所需的专用组件在制造过程中带来了必须克服的复杂性,这些都是实现广泛采用必须解决的问题。
技术发展与行业影响
激光雷达技术领域通过持续的研究和开发不断进步,FMCW和ToF系统都在持续改进。FMCW激光雷达在各个行业中获得的发展势头表明3D感知技术正在发生变革。将FMCW系统集成到半导体芯片中的能力有望进一步提高可靠性、可扩展性和成本效益。
随着制造商继续创新并克服当前限制,可能会出现技术融合或结合两种方法最佳特点的混合解决方案。对于在相关领域工作的专业人员来说,了解这些技术及其不断发展的能力非常重要,因为这些应用正在各个行业中不断扩展。
参考来源
[1] "FMCW vs. ToF Lidar Battle Ramping Up," LiDAR News, Jan. 22, 2025. [Online]. Available: https://blog.lidarnews.com/fmcw-vs-tof-lidar-technology-debate/ [Accessed: Jan. 24, 2025]
END
 微信公众号
 bilibili
 微信视频号