


引言
车用级Chiplet架构简介
自动驾驶系统日益增长的复杂性需要更强大、更可靠、更高效的计算架构。传统计算架构源自PC设计,应用于安全关键型汽车应用时面临显着限制。Mercedes-Benz开创了一种名为多系统芯片(mSoC)的新方法,利用Chiplet技术满足3级和4级自动驾驶能力的严格要求[1]。
正如François Piednoël在ISSCC 2025上所展示的,这种基于Chiplet的架构代表了汽车计算的范式转变。Piednoël为这项开发带来了丰富的专业知识,他在Mercedes-Benz工作6年,担任mSoC标准的首席架构师和Mercedes-BenzUCIe™代表,此前在英特尔工作20年,领导了多个高性能计算计划,包括Extreme Edition产品线。
传统计算架构的局限性
传统计算架构,被称为"PC之子"设计,在自动驾驶应用中存在几个关键限制。这些自20世纪80年代以来占主导地位的架构存在多个单点故障隐患,对干扰高度敏感。这些系统的异构性增加了复杂性,而对虚拟机和总线仲裁的严重依赖增加了显着开销。
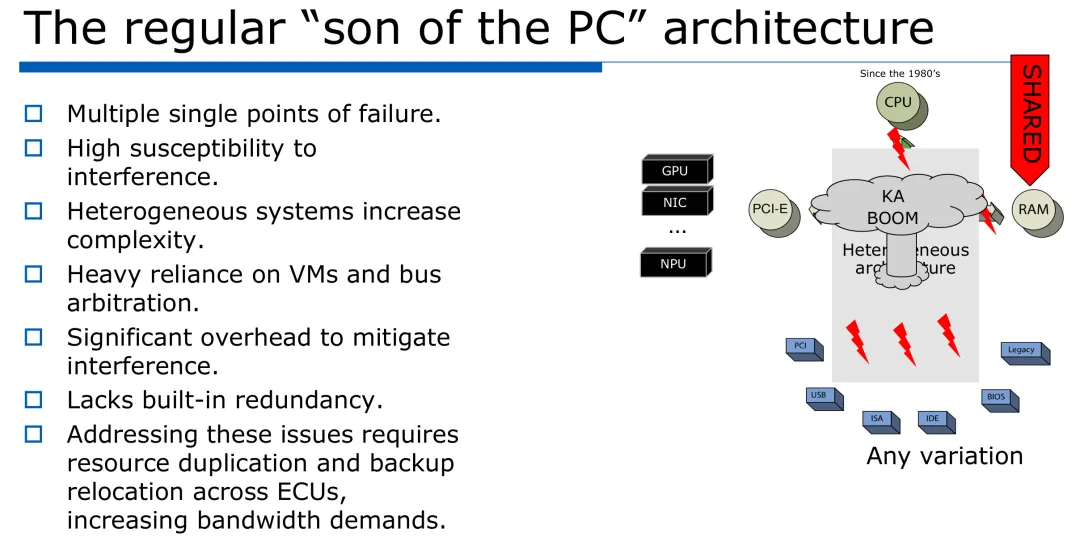
图1:描述了"PC之子"架构及其各种组件(CPU、GPU、NIC、NPU),并强调了多个单点故障、对干扰的敏感性以及缺乏内置冗余。
这些传统架构也缺乏内置冗余,这是汽车安全应用的关键特性。解决这些限制通常需要资源复制和跨多个电子控制单元(ECU)的备份重定位,这大大增加了带宽需求和系统复杂性。
高级自动驾驶计算的复杂性
SAE 3级和4级自动驾驶的计算需求令人惊叹。Mercedes-Benz的自动驾驶系统涉及约1,400个可运行程序(软件执行单元),具有复杂的依赖关系图。这些程序中许多必须满足ASIL-D要求,这是ISO 26262标准定义的最高汽车安全完整性级别。
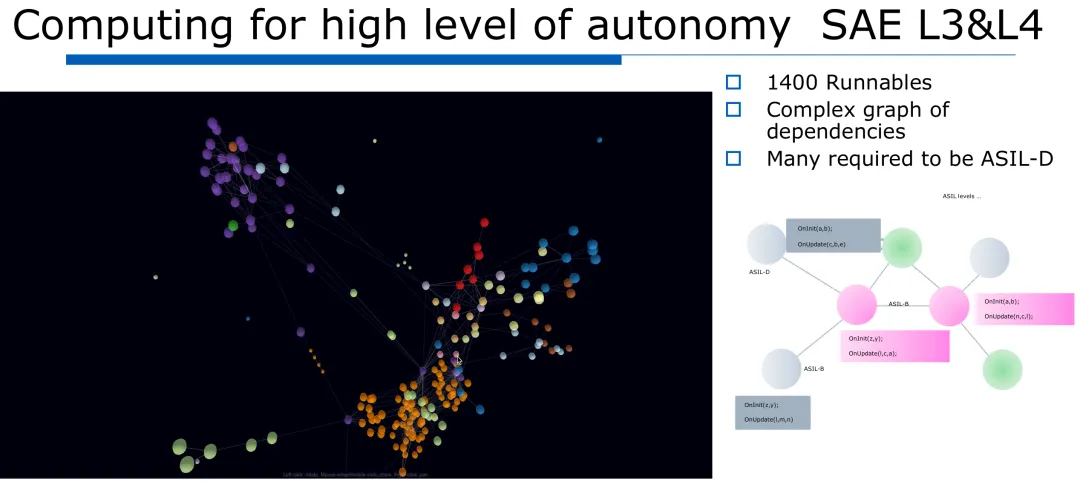
图2:这个复杂的图表展示了高级自动驾驶所需的1,400个可运行程序及其依赖关系,按ASIL安全级别进行颜色编码。
这种复杂性需要仔细分割工作负载、控制系统和功能安全(FUSA)组件之间的依赖关系。分解这些依赖关系使系统更易于管理,并实现更有效的安全认证。
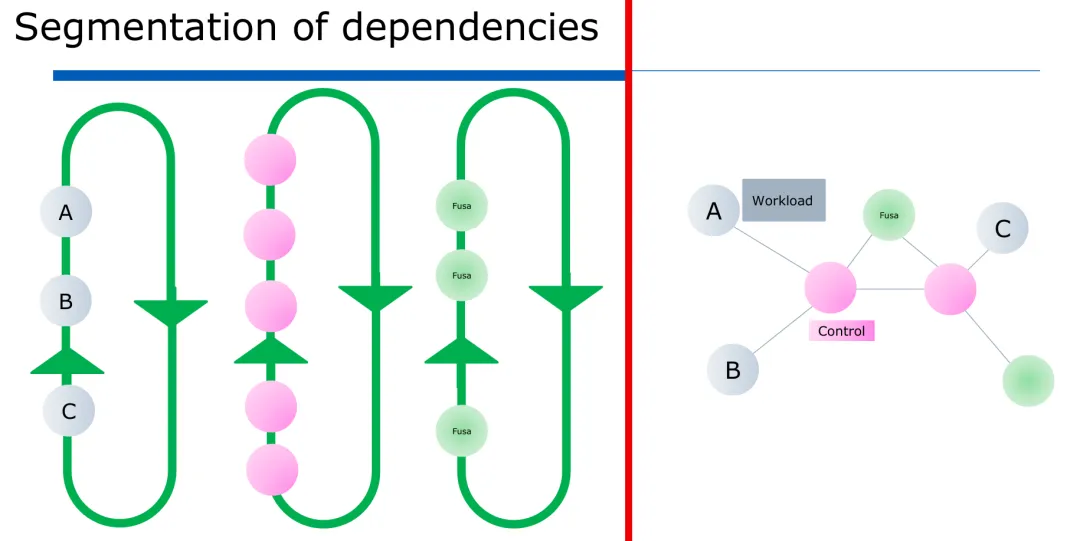
图3:工作负载(A、B、C)与控制组件之间的依赖关系分割,包含功能安全(FUSA)元素。
功能安全认证的管道架构
为实现所需的安全认证,Mercedes-Benz开发了一种复杂的管道架构。该架构将进程分为不同的管道:两个反射管道(具有ASIL-B最低评级)、一个FUSA管道和一个应用管道。
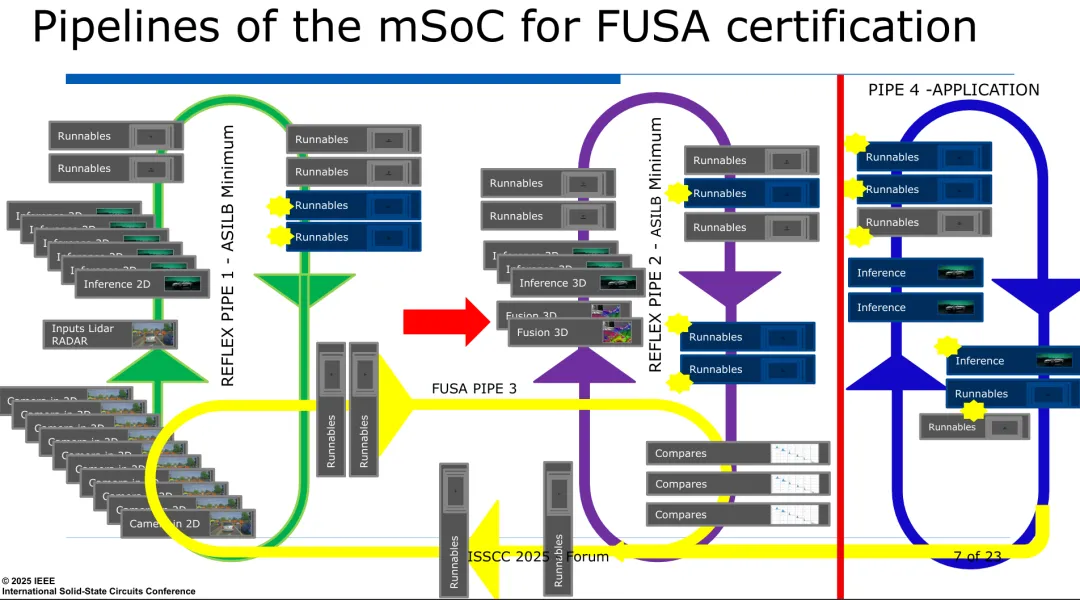
图4:展示了数据通过反射管道、FUSA管道和应用管道的流动,说明了摄像头、推理引擎和融合系统等不同组件如何交互。
该系统将约75%的资源分配给易于功能安全认证的确定性反射进程。其余25%用于通常更难认证的应用进程。这种分配反映了对安全关键功能的优先考虑,同时仍为其他车辆应用提供必要的计算资源。
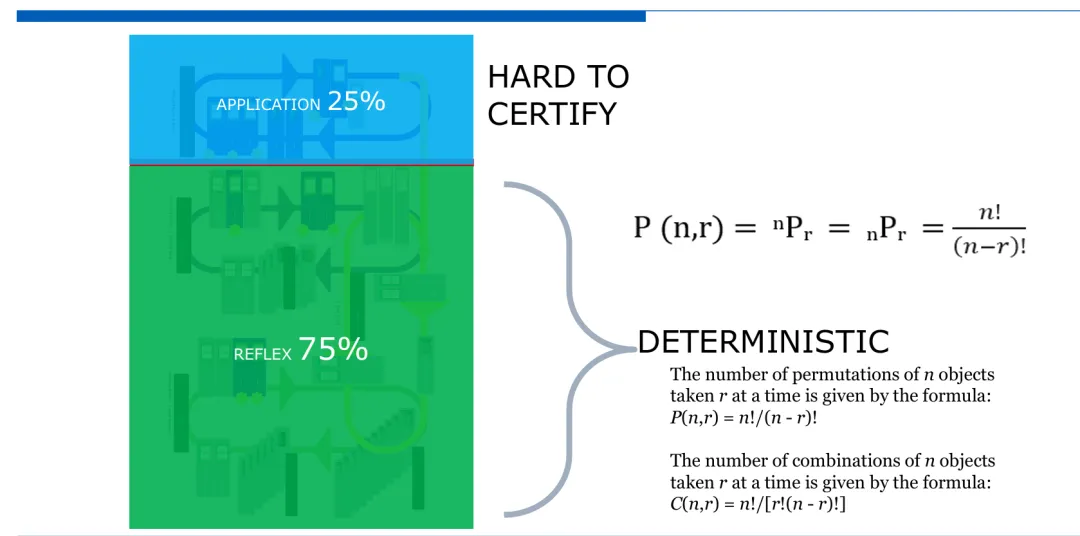
图5:反射和应用进程之间的75/25分割,突出强调了反射部分的确定性本质与更复杂的应用部分的对比。
POLARIS一代mSoC实现
POLARIS一代mSoC V1.x代表了这些架构概念的实际实现。这种设计包含多个专用系统Chiplet,包括I/O、CPU、FUSION、NPU、GPU和协调整体操作的中央系统Chiplet。

图6:POLARIS一代mSoC V1.x的物理布局,展示了各种Chiplet系统的排列,包括I/O、CPU、FUSION、NPU、GPU和中央协调系统。
这种模块化方法实现了更灵活的硬件配置,能够为安全关键操作创建冗余系统。Chiplet方法还允许为每个功能使用更专业化的硅芯片,优化性能和功耗。
软件和硬件集成挑战
mSoC架构提出了显着的软件含义,直接影响硬件设计决策。ASIL-D调度要求必须在硬件级别实现,以确保确定性行为。此外,电源管理也必须满足ASIL-D要求,考虑到高性能计算元素的复杂电源需求,这是一个重大挑战。
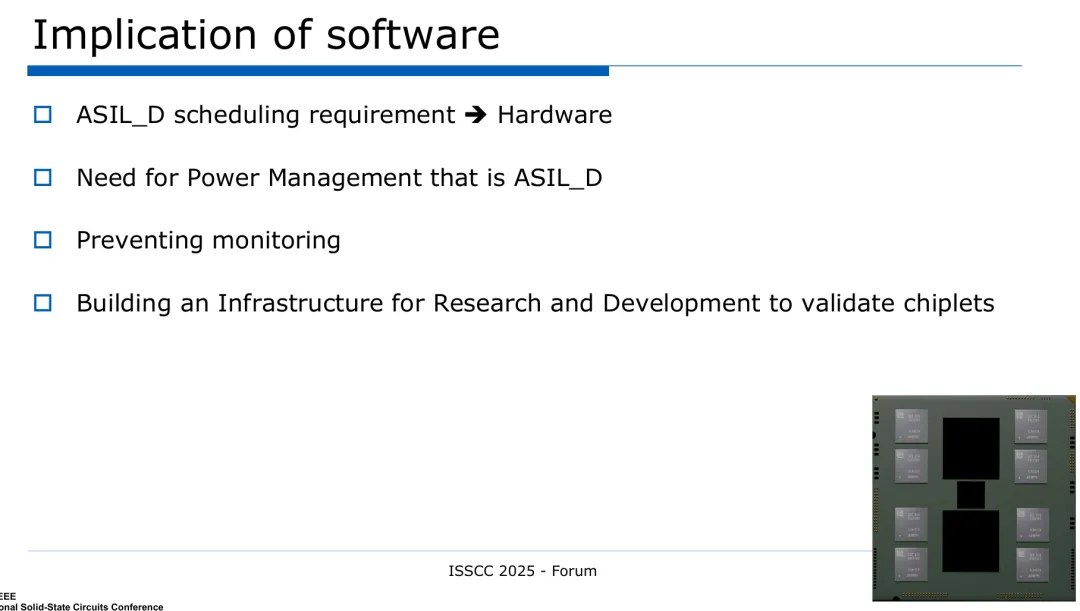
图7:硬件设计的关键软件含义,包括ASIL-D调度和电源管理要求、监控预防和Chiplet验证基础设施。
软件和硬件的集成需要谨慎管理整个堆栈。Mercedes-Benz设计使用了硬件和软件元素的混合,包括专用硬件调度器、用于Chiplet间通信的邮箱机制,以及根据Chiplet功能不同而混合使用实时操作系统(RTOS)和Linux等操作系统。
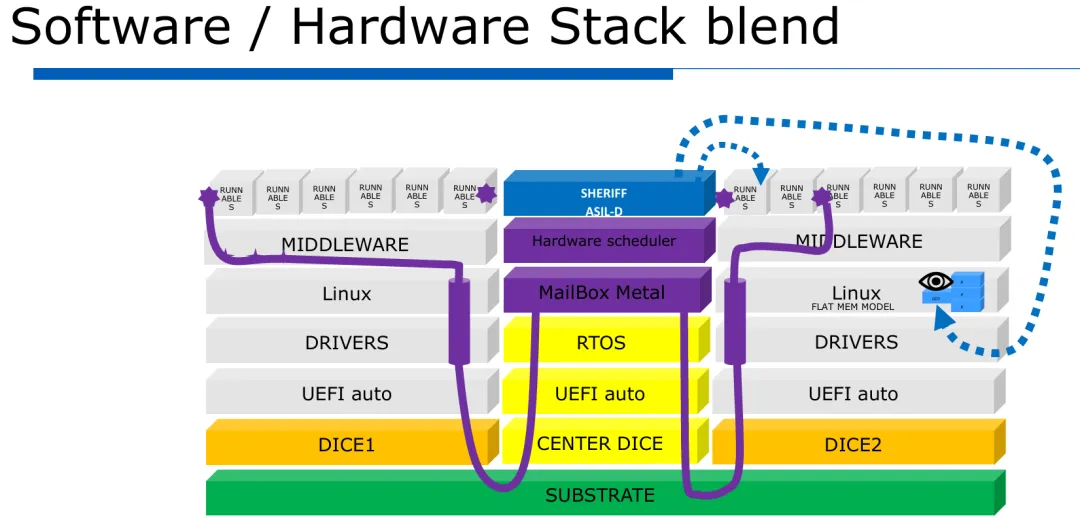
图8:软件/硬件堆栈混合,展示了DICE1、CENTER DICE和DICE2,说明了中间件、Linux、RTOS和SHERIFF ASIL-D调度器等硬件组件如何在系统中交互。
用于SAE L4自动驾驶的高级mSoC V2.0
为SAE L4自动驾驶设计的下一代mSoC V2.0展示了架构的显着进步。这个版本包含了许多专用处理元素,包括CPU、DSP、ISP(图像信号处理器)和ML(机器学习)加速器,所有这些都通过UCIe(通用Chiplet互连快车)标准相互连接。

图9:解说明了SAE L4自动驾驶的mSoC V2.0架构,展示了多个Chiplet与HBM(高带宽内存)、ML加速器和Mercedes-Benz专利的FLASH4ML技术的集成。
该系统具有32通道的高带宽内存(HBM),提供实时传感器处理和AI操作所需的大量内存带宽。该设计还包含梅赛德斯-奔驰专利的FLASH4ML技术,为机器学习操作提供快速、非易失性存储。
该架构的一个关键创新是用于Chiplet间通信的加速网络,实现专用处理元素之间的高效数据移动。这种设计在汽车应用的计算密度和效率方面代表了重大进步。
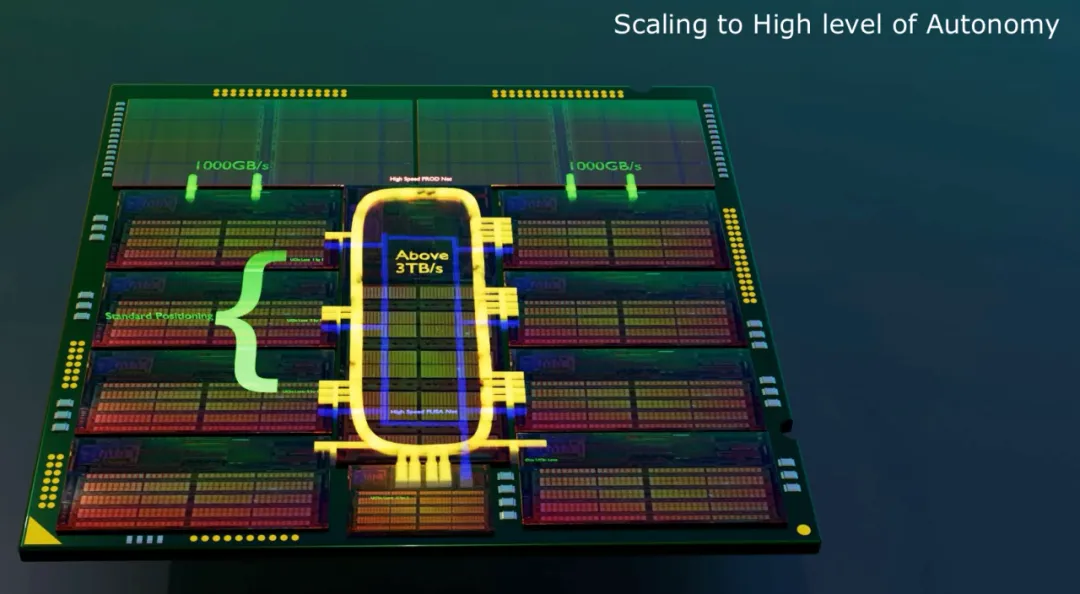
图10:此图展示了高级自动驾驶的扩展能力,具有1000 GB/s带宽和超过3 TB/s吞吐量的高速互连。
用于功能安全的UCIe实现
通用Chiplet互连快车(UCIe)标准在mSoC架构中发挥关键作用,提供Chiplet之间的标准化互连。Mercedes-Benz开发了几种专门设计满足汽车功能安全要求的UCIe专利实现。
UCIe: 4 x 1配置提供四个Chiplet之间的完全连接:
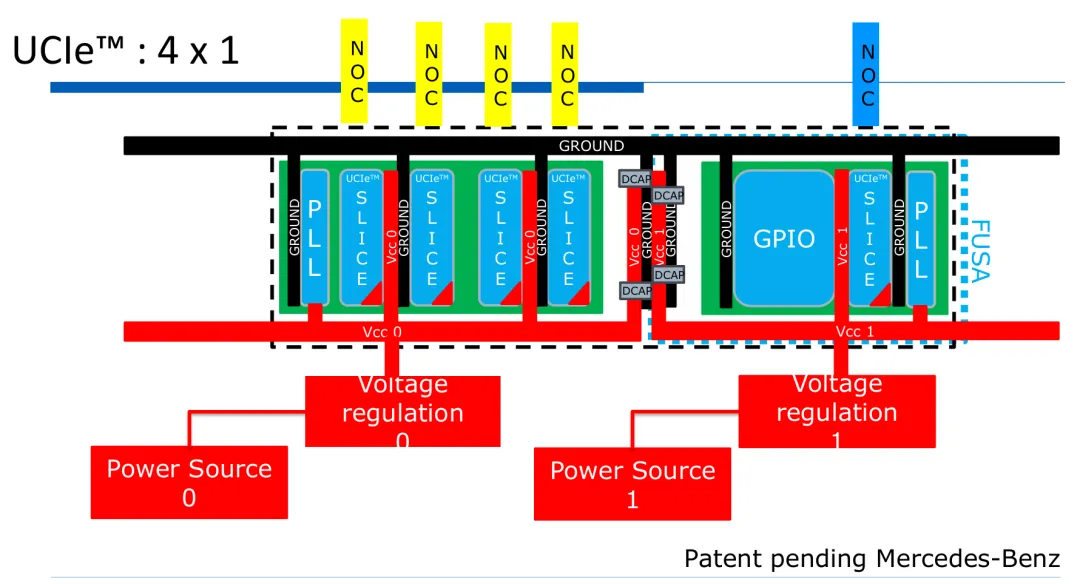
图11:UCIe 4 x 1配置,包括片上网络(NoC)连接、两个电源间的电源分配和FUSA(功能安全)元素。
为了可扩展性和冗余,梅赛德斯-奔驰还开发了3 x 1、2 x 1和1 x 1 UCIe配置:
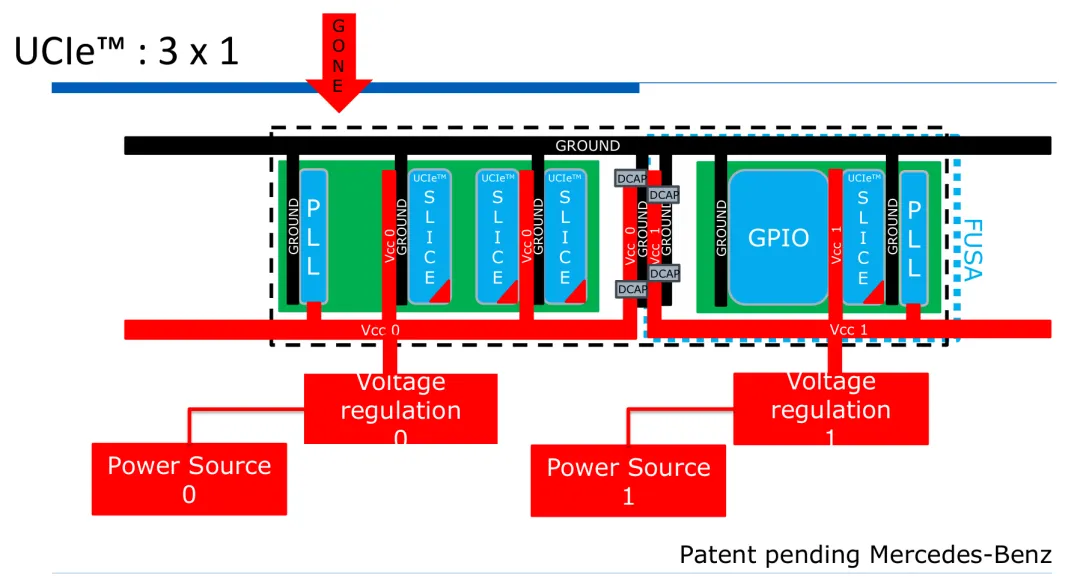
图12:UCIe 3 x 1配置,移除了一个连接("GONE"),同时保持双电源和功能安全元素。
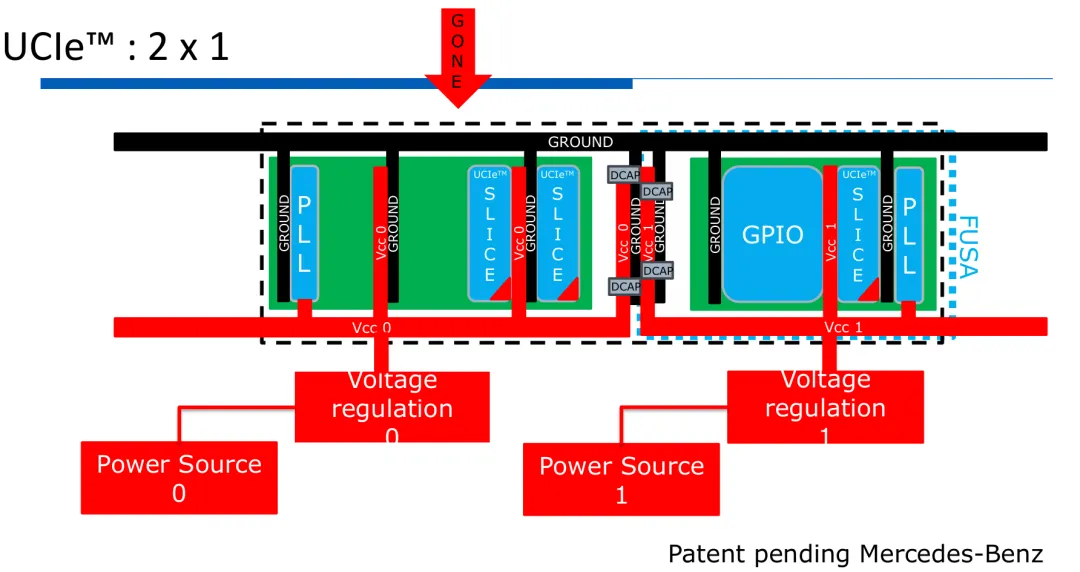
图13:UCIe 2 x 1配置,进一步减少连接,同时保持必要的电源和安全特性。
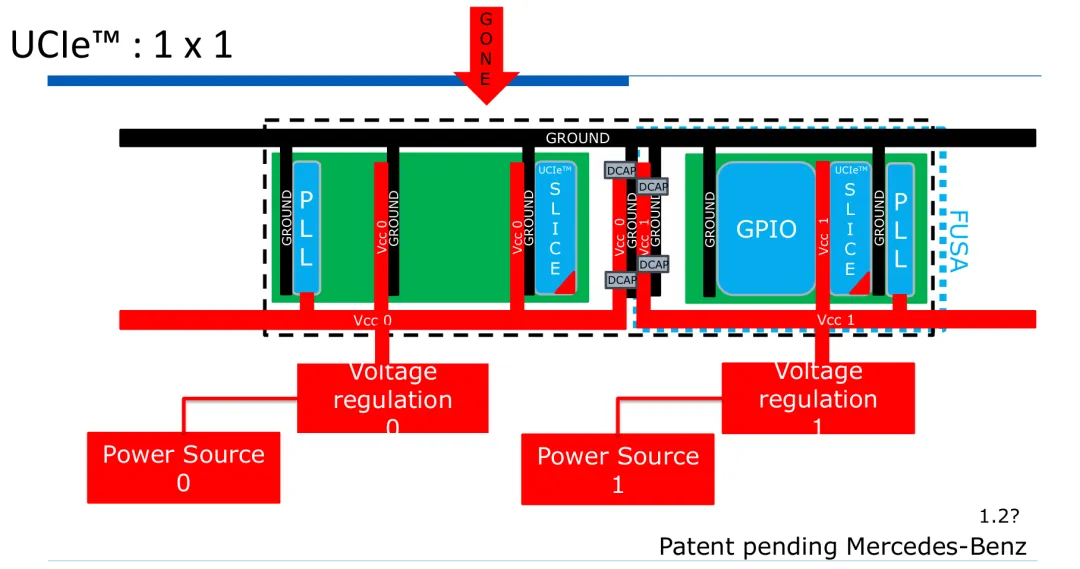
图14:最小的UCIe 1 x 1配置,代表最基本的实现,同时保留冗余的双电源。
这些各种UCIe配置能够实现灵活的系统设计,可以根据特定要求定制,同时保持关键安全特性,如双电源和用于功能安全监控的专用GPIO(通用输入/输出)接口。
用于开发和验证的mSoC模拟器
为支持这种复杂架构的开发和验证,梅赛德斯-奔驰创建了一个复杂的mSoC模拟器。这个高级模拟器在软件中实现了关键架构概念,允许开发人员在硬件实现前测试和完善算法。

图15:mSoC模拟器的高级软件架构,包括用于工作负载队列的邮箱SRAM、各种计算元素(Jupiter、Mars、Mercury、Saturn)和用于有效载荷和内部状态的HBM4内存。
该模拟器运行在强大的开发硬件上(56核Xeon CPU、512GB DDR5 RAM、NVIDIA RTX 4090 GPU),并使用POSIX共享内存进行组件间通信。它实现了与目标硬件相同的架构概念,包括基于邮箱的通信系统和跨专用计算元素的工作负载划分。
模拟器运行演示展示了多个处理管道处理自动驾驶的摄像头输入、物体检测和环境映射:

图16:mSoC模拟器演示的屏幕截图显示了多个窗口,展示摄像头馈送、物体检测结果和系统统计数据,演示了自动驾驶功能的并行处理。
结论
Mercedes-Benz开发的基于Chiplet的多系统芯片(mSoC)架构代表了汽车计算的重要进步。通过解决传统计算架构的局限性,并提供专门为自动驾驶需求设计的框架,这种方法实现了更高效、更可靠且功能安全的系统。
Chiplet设计的模块化特性允许灵活配置、专用处理元素和内置冗余。硬件级调度和通信机制的实现确保了安全关键应用所必需的确定性行为,而使用UCIe等标准实现了与来自各种制造商的Chiplet的互操作性。
随着汽车系统不断向更高级别的自动驾驶发展,像mSoC这样的架构将在提供自动驾驶所需的计算能力、可靠性和安全特性方面发挥关键作用。mSoC V2.0及以后版本的持续开发展示了梅赛德斯-奔驰致力于推进这项技术,以满足SAE 4级自动驾驶及更高级别的挑战。
参考文献
[1] F. Piednoel, "Design and Assembly of an Automotive-Grade Chiplet-Based Multiple System-on-Chip (mSoC)," in 2025 IEEE International Solid-State Circuits Conference (ISSCC), Feb. 2025, pp. 1-23.
END
 微信公众号
 bilibili
 微信视频号