


引言
光电子陀螺仪在导航和运动感测技术方面代表了重要进展。与机械陀螺仪相比,光电子陀螺仪没有移动部件,因此具有更强的性能优势,可以更好地承受震动、冲击和温度变化等环境因素的影响。本文探讨Anello Photonics的氮化硅波导的集成光电子陀螺仪的创新实现,介绍其结构、组件和集成方法[1]。
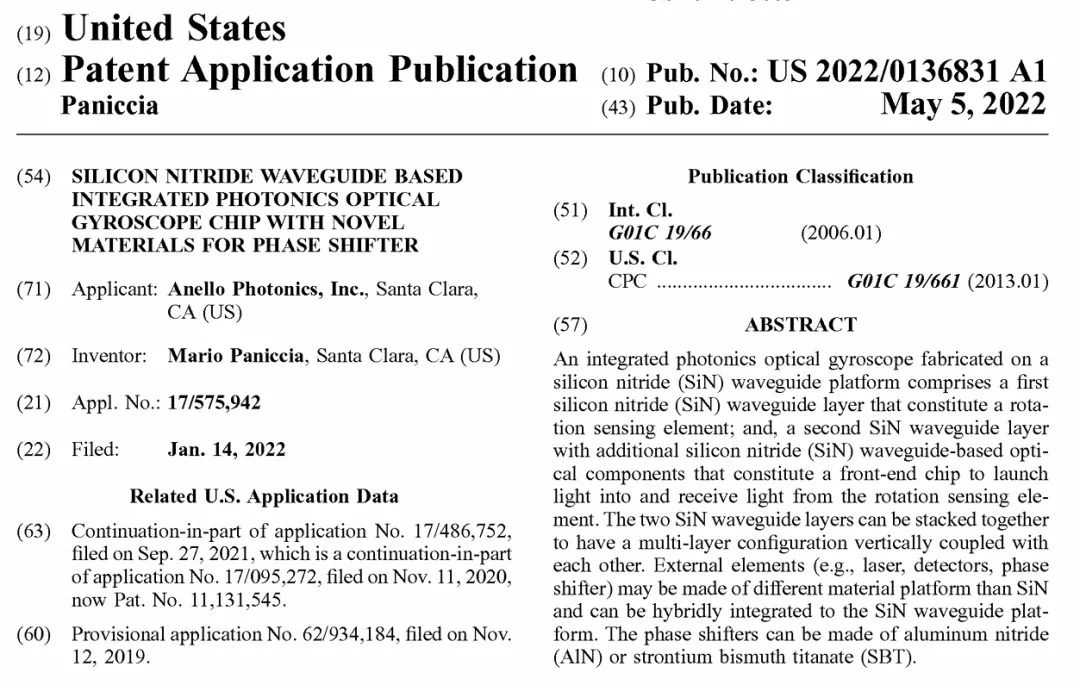
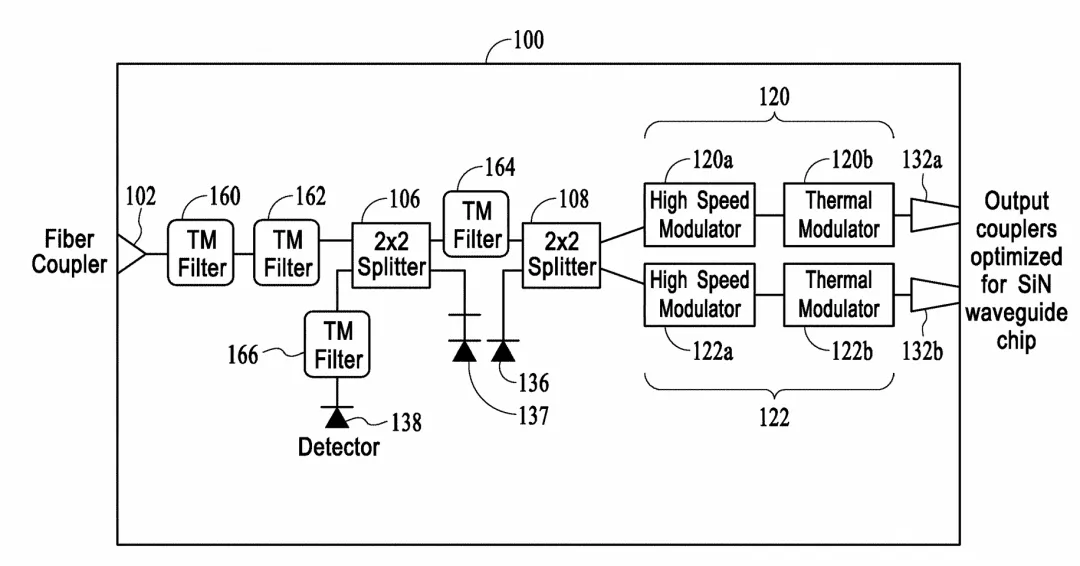
图1:集成光电子前端芯片的示意图,显示了用于光信号处理的分路器、调制器和滤波器等各种组件。
工作原理和基本结构
光电子陀螺仪的基本工作原理基于萨格纳克效应,当系统旋转时,反向传播的光束会经历不同的光程。这些光束之间的相位差与封闭面积和角速度成正比,可以用以下公式表示:Δφ = (8πNA/λc)Ω,其中N表示圈数,A是封闭面积,Ω表示角速度,λ是光的波长,c是光速。
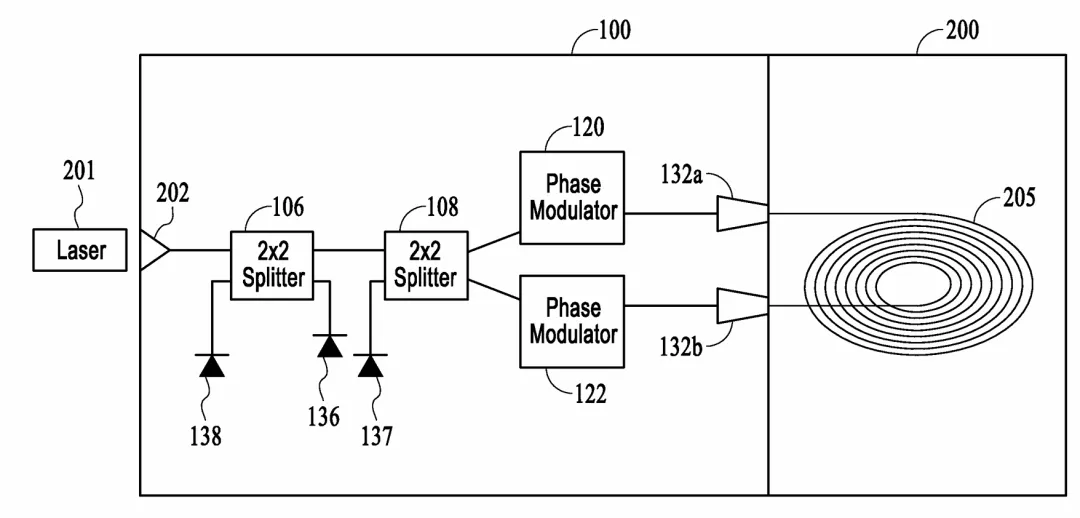
图2:简化示意图,展示了激光光源、前端芯片和感测元件在光电子陀螺仪系统中的集成。
多层集成方法
现代集成光电子陀螺仪采用多层架构以优化性能并减小尺寸。系统通常包含两个主要的氮化硅(SiN)波导层:一层包含旋转感测元件,另一层容纳前端光学组件。

图3:分解等距视图,展示了波导组件在多层之间的垂直分布,说明了器件不同层级之间的耦合。
相移和信号处理
陀螺仪运行的一个关键方面涉及精确的相位控制和信号处理。系统集成了可使用不同材料(如氮化铝(AlN)或钛酸铋锶(SBT))实现的相移器。这些材料具有电光或压电特性,能够实现有效的相位调制。

图4:(A)第一层配置,显示输入/输出耦合器和光学组件;(B)第二层,显示感测线圈排布和相移器。
系统集成和耦合
集成光电子陀螺仪的成功运行在很大程度上依赖于不同层和组件之间的高效耦合。设计通过精心设计的结构实现层间垂直耦合,在保持信号完整性的同时最大限度地减少损耗。
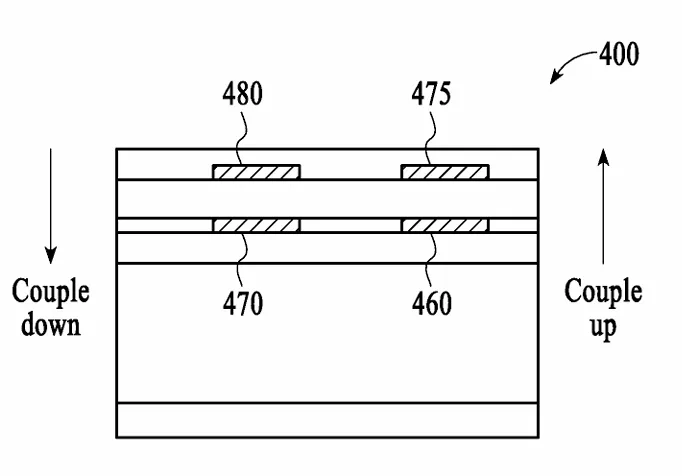
图5:横截面视图,展示了集成结构不同层之间的垂直耦合机制。
高级实现考虑
集成光电子陀螺仪的实现需要仔细考虑各种技术方面。波导尺寸通常具有90纳米的高度和2.8微米的宽度,但这些尺寸可以根据具体需求进行调整。系统经常在氮化硅核心周围使用对称的上下包层以最小化波导损耗。
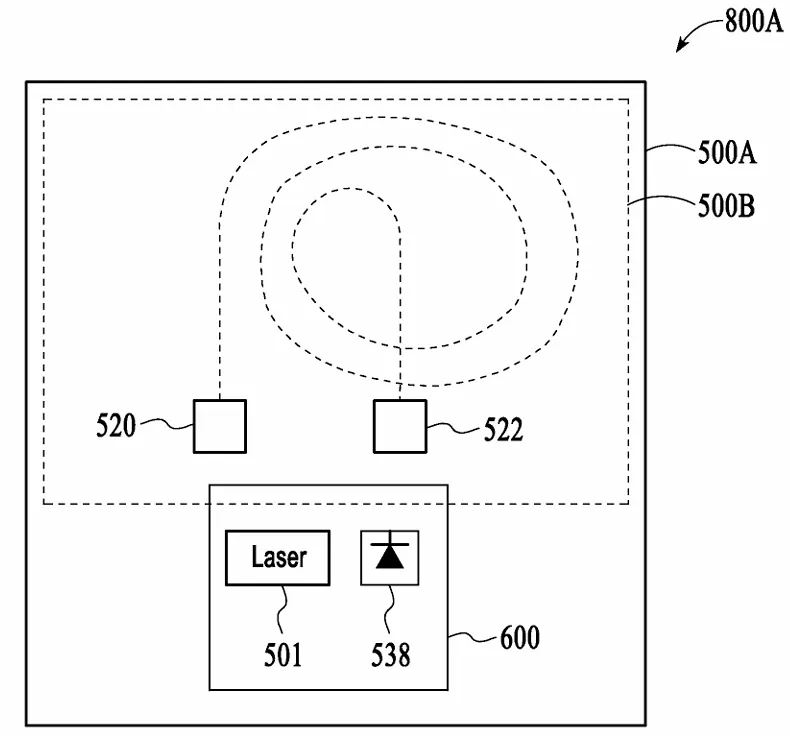
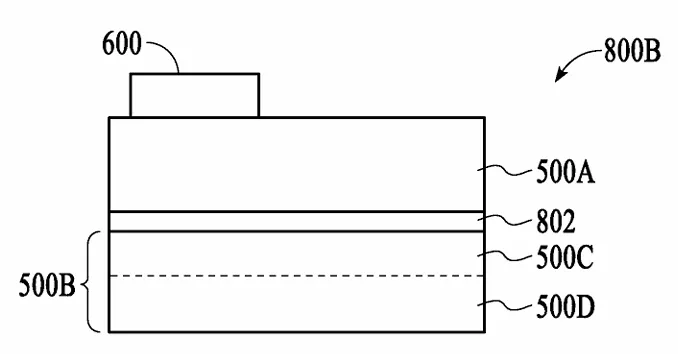
图6:俯视图,显示激光器和探测器模块相对于波导层的排列;侧视图,说明不同功能层的垂直堆叠。
制造和集成挑战
制造过程需要解决几个主要挑战。系统需要在层间实现精确对准,并需要谨慎管理耦合效率。外部组件(如激光器和探测器)的集成需要特别注意,以在实现批量生产能力的同时维持最佳性能。
应用领域
这项技术在多个领域都有应用,包括军事系统、航空导航、机器人技术、自动驾驶车辆、虚拟现实和增强现实。集成光电子陀螺仪的紧凑性和高性能特别适合对尺寸、重量和功耗要求严格的应用场景。
这种集成方法相比传统的光纤陀螺仪具有显著优势,提供了更好的可制造性和成本降低潜力,同时保持了高性能标准。多层架构和用于相移的新型材料为运动感测技术提供了可靠的技术基础。
参考文献
[1] M. Paniccia, "Silicon nitride waveguide based integrated photonics optical gyroscope chip with novel materials for phase shifter," U.S. Patent Application 20220136831 A1, May 5, 2022.
END
 微信公众号
 bilibili
 微信视频号