


引言
MEMS陀螺仪在消费电子和汽车系统等多个领域获得广泛应用。这类器件通过检测旋转物体运动时产生的科里奥利力来测量角速度。MEMS陀螺仪设计中的主要挑战之一是管理温度引起的漂移,特别是零速率输出(ZRO)的漂移。本文探讨温度对陀螺仪性能的影响机理,并讨论包括自动正交补偿(AQC)在内的解决方案[1]。
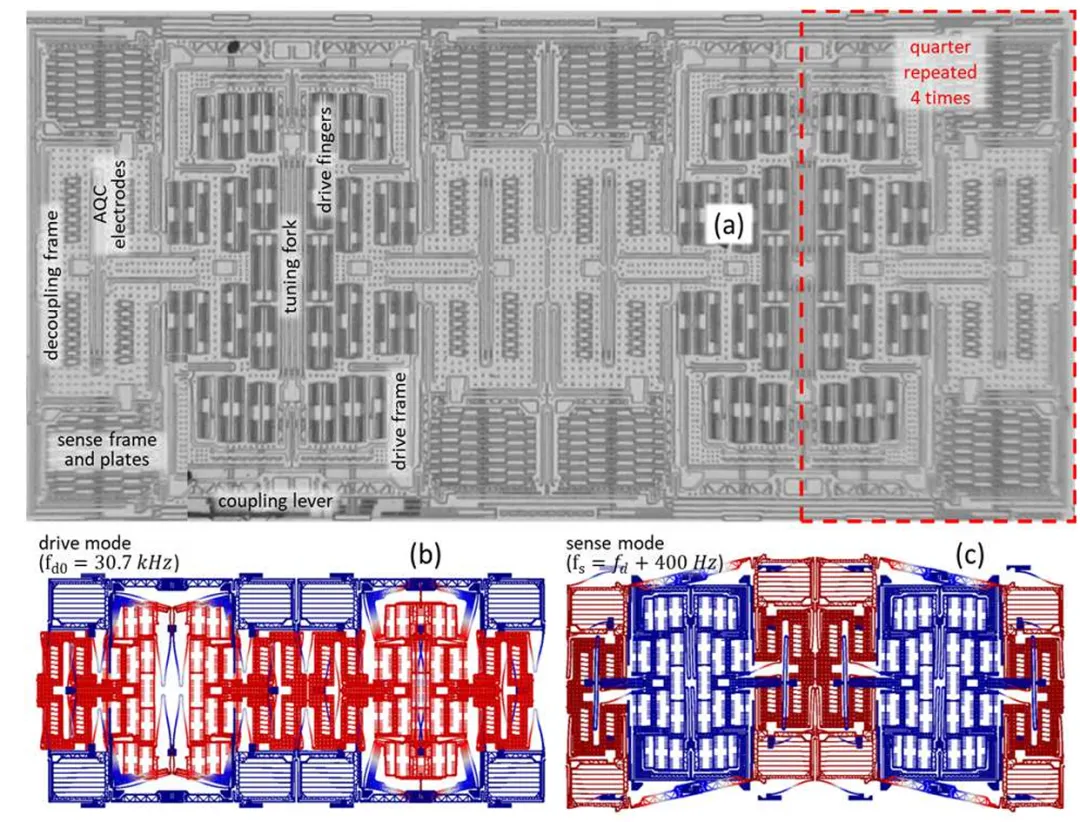
图1展示了尺寸为(3.8x2.2)mm²的线性四质量传感器及其驱动和检测模式。该器件在工作时的频率约为30.7 kHz,分频400 Hz。驱动模式和检测模式的品质因数分别为6000和1300。
基本工作原理
幅度调制MEMS陀螺仪的工作原理依赖于驱动模式和检测模式之间的相互作用。当系统旋转时,驱动运动在检测轴上产生表观力。电子线路随后检测检测框架的位移。输出信号经过解调和滤波以提取速率信息。在理想条件下,解调参考信号的相位和频率与检测信号完全匹配。
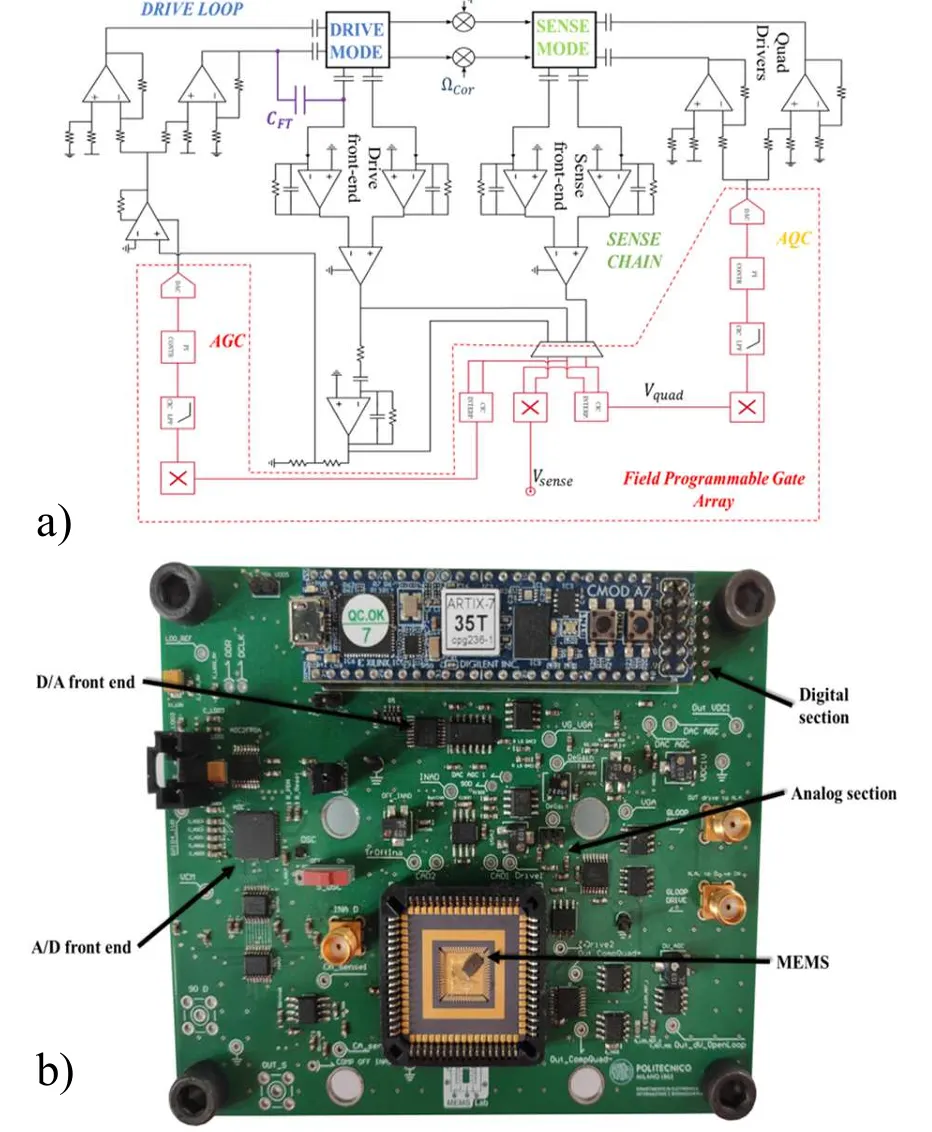
图2显示了用于驱动控制、检测读出、解调和可选AQC实现的混合信号电子系统的框图和实物实现。
温度效应和测量方法
研究温度对陀螺仪性能的影响需要仔细测量几个关键参数。测量设置主要关注三个方面:正交分量、机械驱动频率传递和ZRO输出。这些测量在有无AQC正交补偿的情况下都进行。
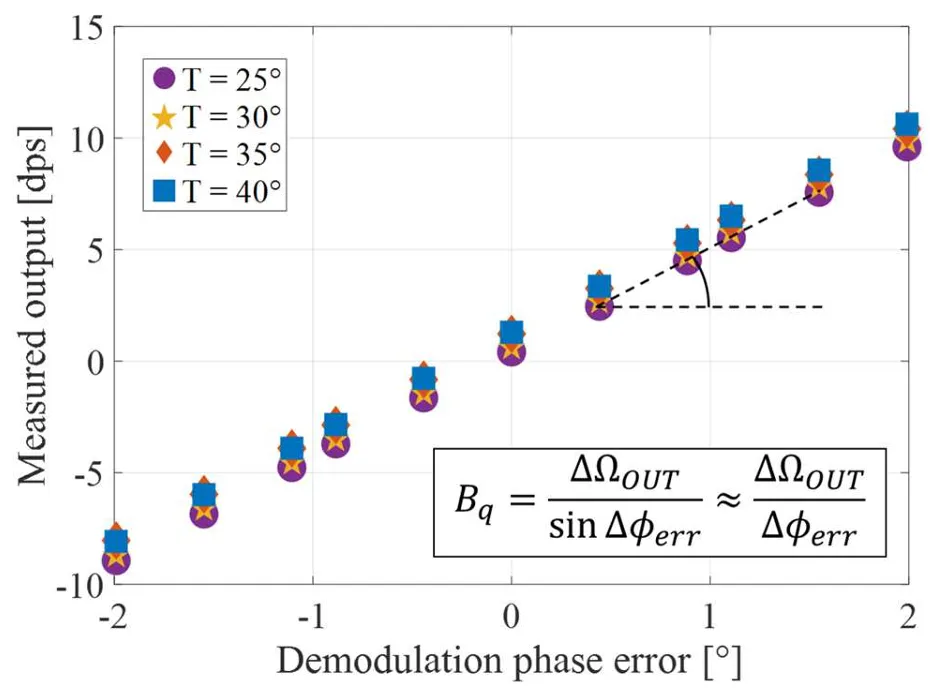
图3演示了正交分量的提取方法,显示在禁用正交补偿机制时ZRO如何随解调相位误差变化。
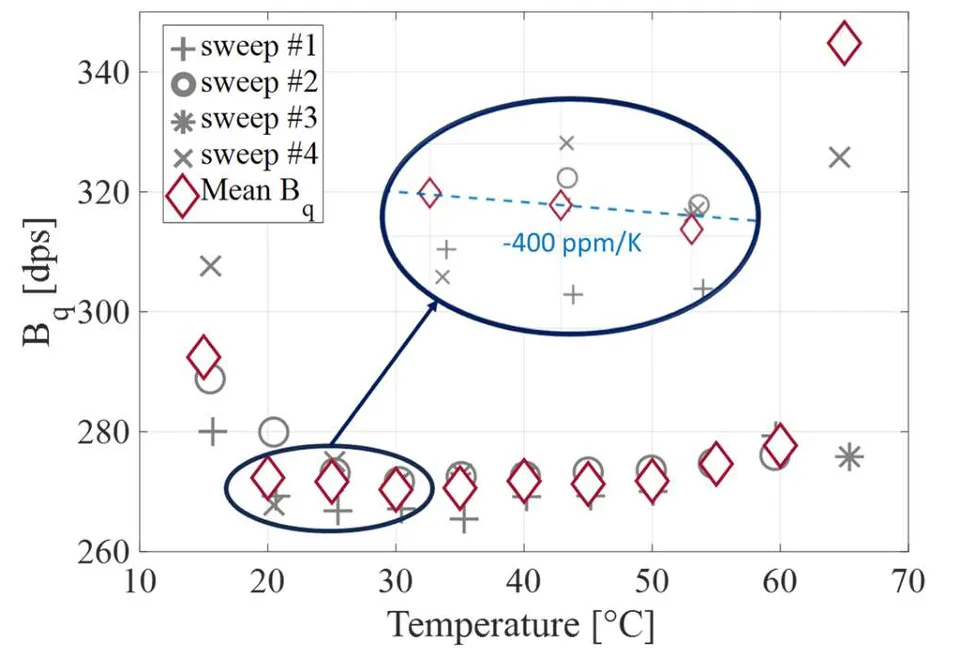
图4展示了不同温度下正交提取的结果,显示了同一器件在四次重复温度循环中的平均测量值。
性能分析和建模
温度效应分析涉及系统的机械和电气方面。驱动频率显示出明显的温度依赖性,这影响着系统的整体性能。开环驱动传递函数提供了温度如何影响系统行为的重要信息。
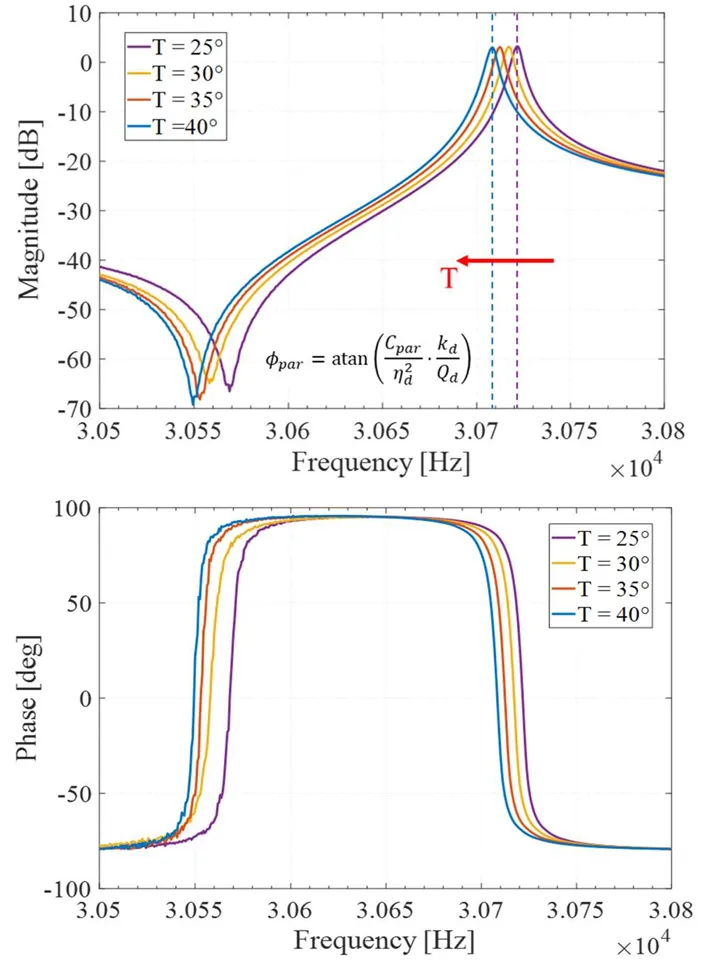
图5显示了不同温度条件下的开环驱动传递函数幅度和相位,揭示了由寄生电容引起的反峰值,该电容随温度变化。
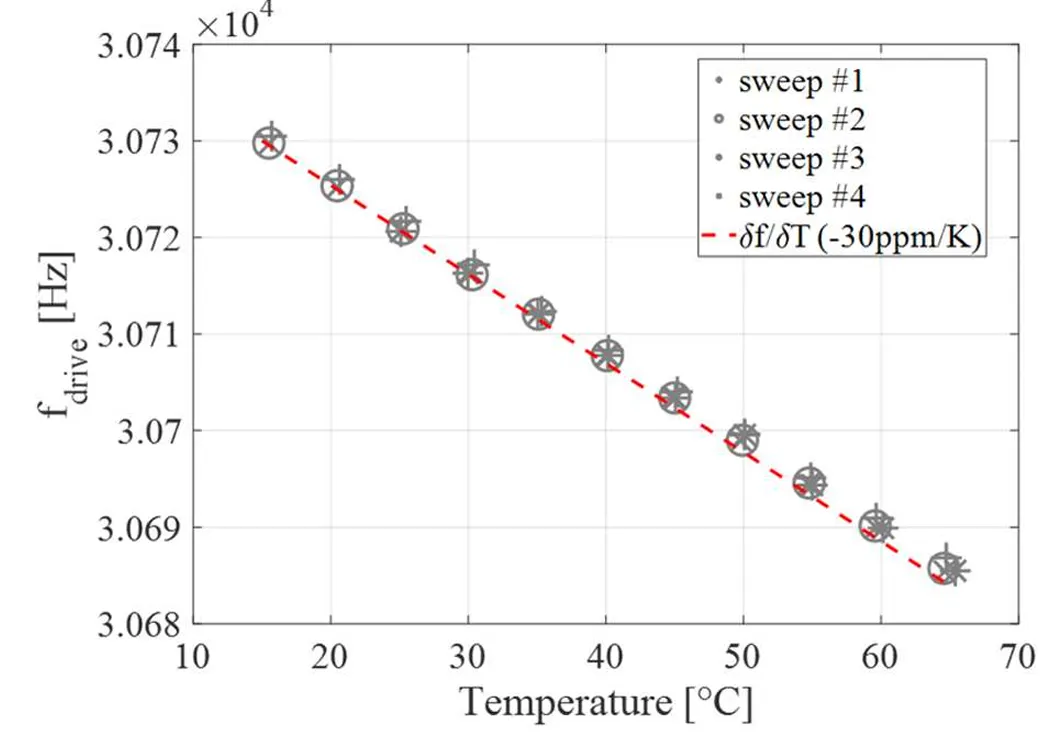
图6显示了机械驱动频率随温度的变化,测量结果与文献中的理论预测相符。
结果和验证
实验结果验证了理论模型对启用和禁用AQC配置的预测。测量结果表明,根据工作架构的不同,漂移机制也不相同。
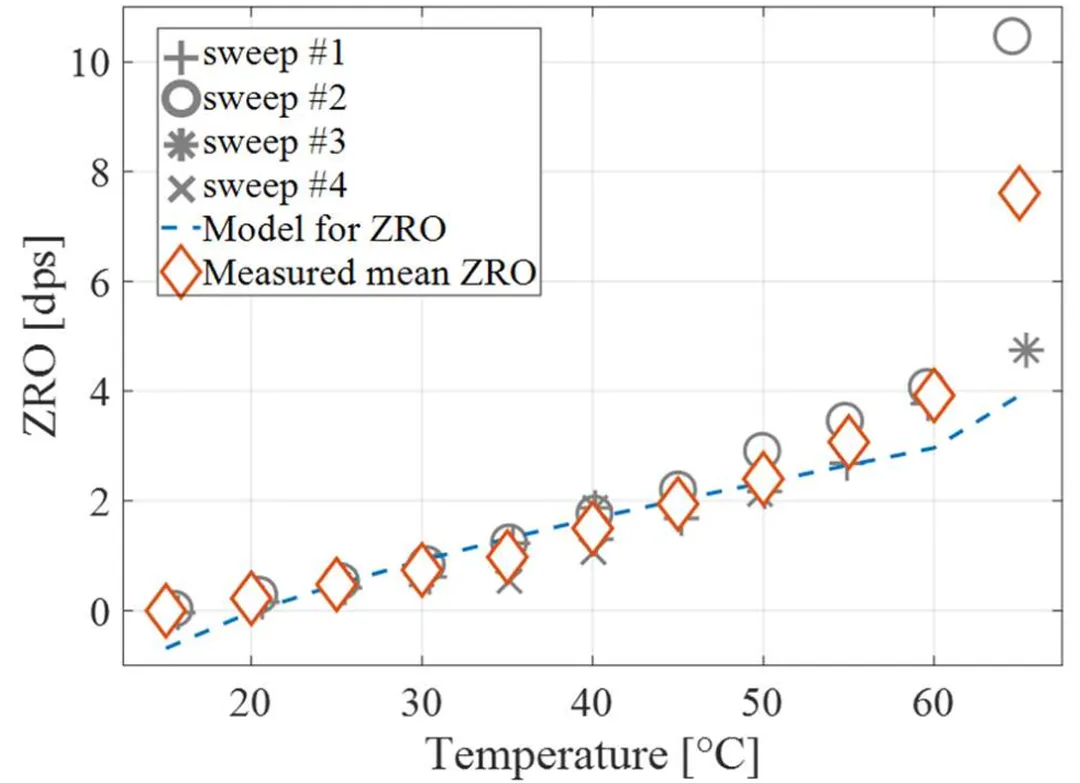
图7展示了禁用AQC时四次温度扫描的平均值,显示开发的模型预测实验结果的误差在30%以内。
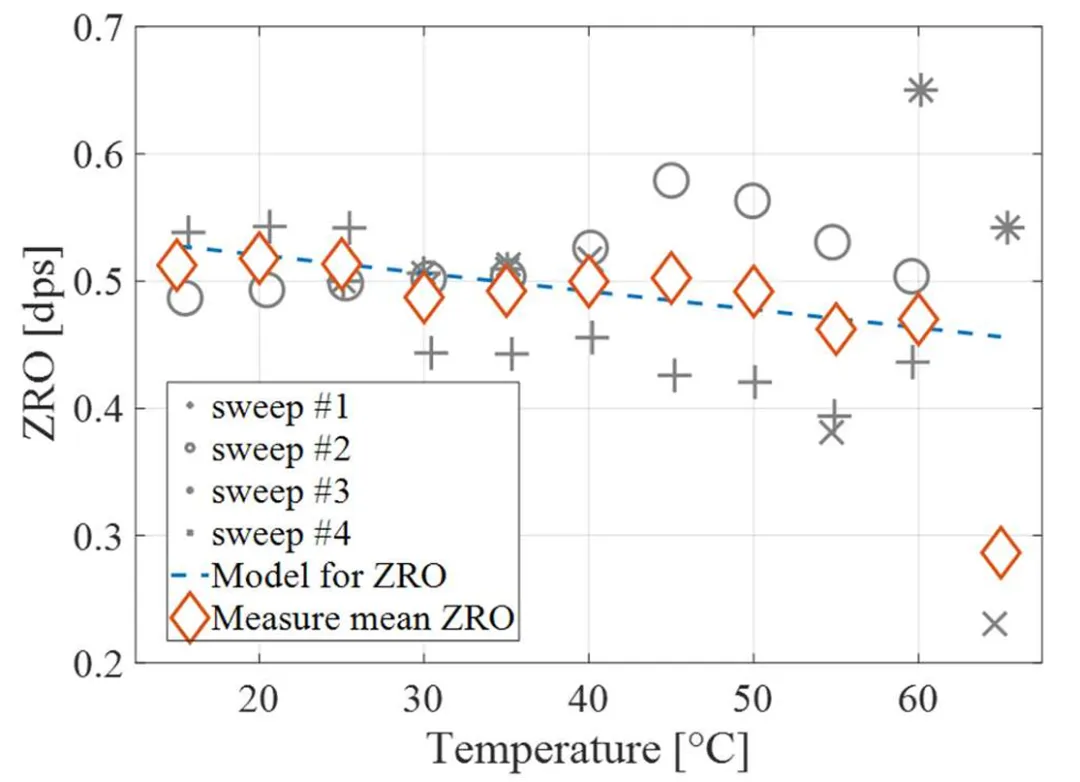
图8显示了启用AQC时四次温度扫描的平均输出,展示了正交补偿如何影响系统的温度响应。
结论
对MEMS陀螺仪温度效应的综合分析揭示了理解和补偿热漂移的重要性。该模型通过考虑正交行为和寄生效应,成功预测了输出变化。AQC的实施在减少温度引起的漂移方面效果显著,尽管由于相位误差和灵敏度波动仍存在一些残余效应。这种理解有助于改进陀螺仪在不同温度条件下的性能。
实验验证证实,数学模型能以合理的精度预测输出变化,这对消费级传感器和高端应用都具有实用价值。这些发现有助于开发更稳定、更可靠的MEMS陀螺仪系统。
参考文献
[1] L. Pileri, M. De Pace, G. Gattere, L. Falorni and G. Langfelder, "Modeling ZRO Temperature Drifts in Gyroscopes With and Without Automatic Quadrature Compensation," in IEEE MEMS 2025, Kaohsiung, Taiwan, 19-23 January 2025, pp. 32-35.
END
 微信公众号
 bilibili
 微信视频号