


引言
惯性传感器和测量单元是现代导航系统的核心组件。这些精密器件测量特定力和旋转,实现对运动和方向的准确跟踪。本文详细介绍加速度计、陀螺仪和惯性测量单元(IMU)的基本原理和各种实现方式[1]。
加速度计技术
加速度计用于测量作用在物体上的加速度力。这些器件主要分为两类:静态加速度计和谐振加速度计。静态加速度计通常采用阻尼质量-弹簧系统,其中测试质量通过弹簧和阻尼器与加速度计框架相连。测试质量相对于框架的位移对应于所经历的加速度。
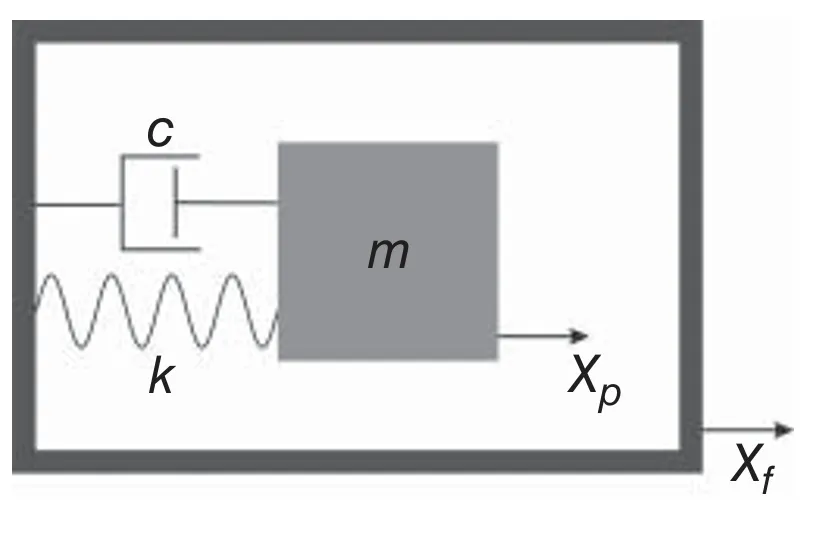
图1:加速度计的基本结构,展示了质量-弹簧-阻尼系统,包括测试质量(m)、弹簧刚度(k)和阻尼系数(c)。
与静态加速度计不同,谐振加速度计通过谐振频率的变化来测量加速度。这些器件的设计使外部加速度能够改变结构的有效刚度。现有多种实现方式,包括表面声波(SAW)器件、振动梁和体声波(BAW)器件。
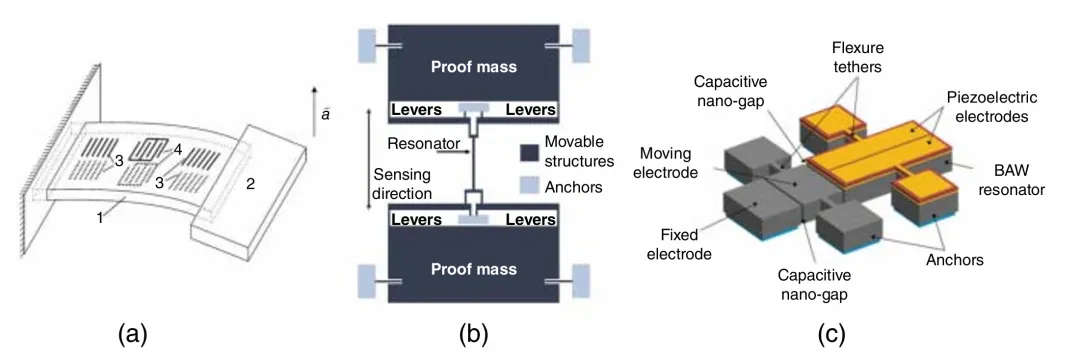
图2:不同加速度计实现方案的示意图:(a) 基于SAW的器件,(b) 振动梁构型,(c) BAW器件设计。每种方案在特定应用中都具有独特优势。
陀螺仪技术
陀螺仪用于测量旋转,基于不同的物理原理有多种类型。主要类型包括机械陀螺仪、光学陀螺仪、核磁共振(NMR)陀螺仪和MEMS振动陀螺仪。
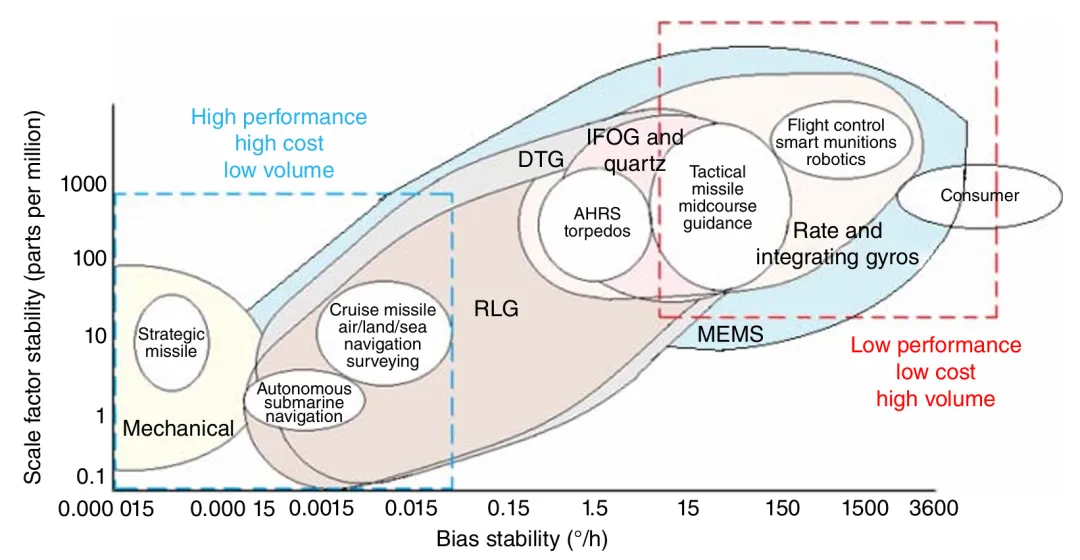
图3:各种陀螺仪技术及其应用的性能对比图,范围涵盖从消费级到高性能导航系统。
光学陀螺仪利用萨格纳克效应,当系统旋转时,反向传播的光束经历不同的传播时间。主要有两种类型:环形激光陀螺仪(RLG)和光纤陀螺仪(FOG)。
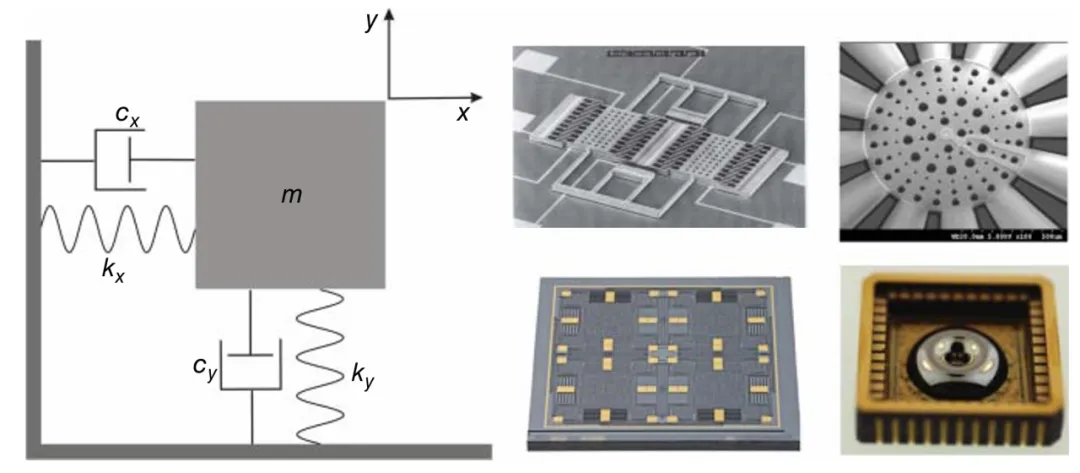
图4:基本陀螺仪结构的示意图,展示了带正交轴(x, y)的弹簧质量系统和各种实现设计。
MEMS振动陀螺仪是步行导航中最常用的类型。这些器件基于科里奥利效应工作,振动元件受到与角速率成比例的力。
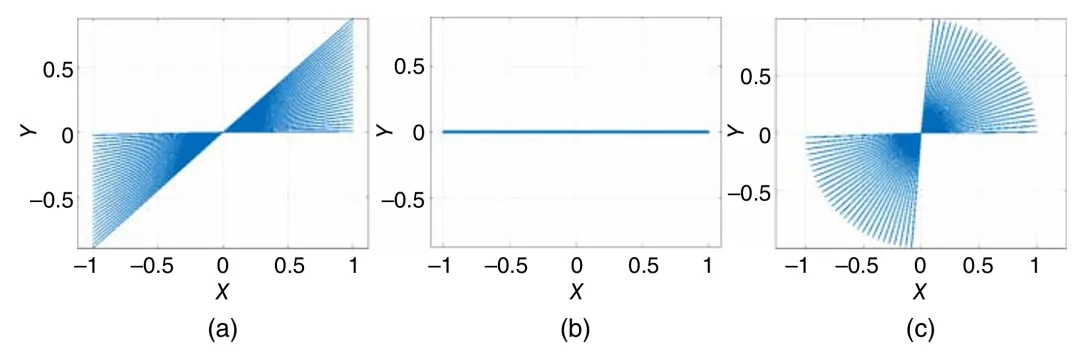
图5:陀螺仪的工作模式,显示了(a)开环、(b)力平衡和(c)全角模式响应。
惯性测量单元集成
IMU结合多个加速度计和陀螺仪,提供全面的运动感知。集成这些传感器有多种方法:

图6:IMU assembly架构,展示(a)立方体结构布局和(b)堆叠配置及详细组件布局。
现代MEMS技术使更紧凑的设计成为现实。单芯片方案在一个器件上集成多个感应轴,而创新的折叠技术允许三维传感器排列。
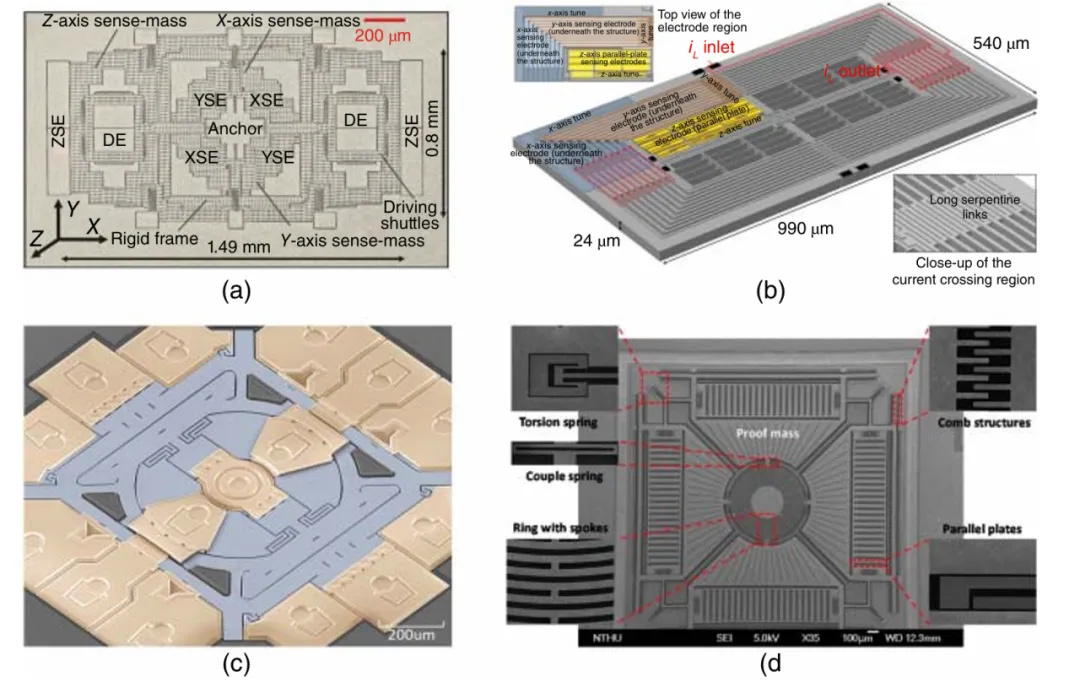
图7:三轴陀螺仪的各种机械结构,展示了在单个封装中实现多轴感应的不同方法。
IMU微型化的最新发展包括折叠和堆叠架构:

图8:先进的微型化IMU assembly,展示(a)带集成传感器的折叠MEMS结构和(b)用于紧凑设计的堆叠芯片架构。
通过这些不同的传感器集成方法,现代IMU在性能、尺寸和成本效益方面不断提升。每种集成方法都具有独特优势,设计人员可以根据具体应用需求选择最合适的解决方案。
随着制造技术、材料和设计架构的不断改进,惯性传感领域持续发展。这些技术的进步将带来更强大、更紧凑的IMU,支持从消费电子到高精度导航系统等广泛应用。
参考文献
[1] Y. Wang and A. M. Shkel, "Inertial Sensors and Inertial Measurement Units," in Pedestrian Inertial Navigation with Self-Contained Aiding, IEEE Press Series on Sensors. Hoboken, NJ, USA: John Wiley & Sons, Inc., 2021.
END
 微信公众号
 bilibili
 微信视频号