


引言
微机电系统(MEMS)技术在20世纪80年代末期推动了惯性导航领域的发展,其中硅基MEMS陀螺仪利用科里奥利效应测量角速率,在军事和民用领域发挥重要作用[1]。
硅基MEMS陀螺仪的主要优势
硅基MEMS陀螺仪相比传统陀螺仪具有显著优势。批量生产能力显著降低了成本,价格仅为传统陀螺仪的1/1000至1/100,000。标准化晶圆级制造工艺确保了高良率和快速生产周期。
这类器件体积小巧,能耗低。例如,Analog Devices公司的ADXRS150尺寸仅为7mm × 7mm × 3mm,功耗仅40mW。无旋转部件的固态设计提供了高可靠性和长使用寿命。此外,坚固的结构能承受高达100,000g的冲击,适合在恶劣环境中使用。
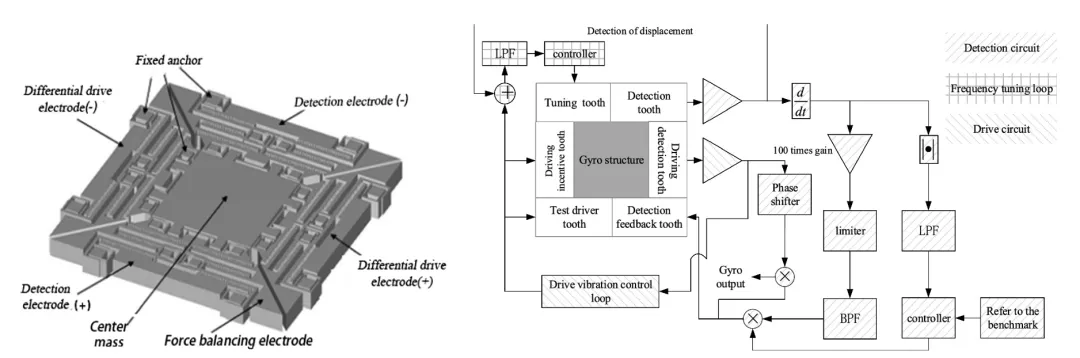
图1:首尔国立大学微机械陀螺仪结构和测控系统。该图展示了单质量块完全解耦的线性振动结构,采用推挽驱动和差分检测模式。
应用领域与发展
MEMS陀螺仪在军事和民用领域应用广泛。军事应用包括制导弹药、导弹控制系统、无人机和精确制导系统。民用领域包括消费电子、汽车系统、移动通信、机器人和相机防抖等。
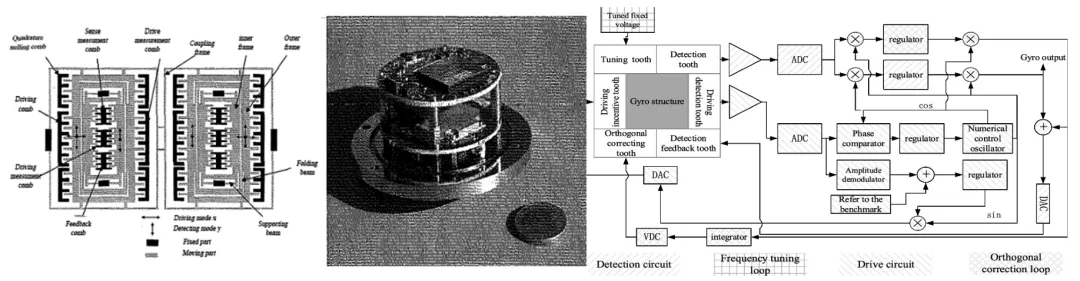
图2:THALES微机械陀螺仪结构、样机和测控系统。该结构具有驱动激励、检测力反馈和正交误差消除功能。
技术演进与创新
线性振动硅基微机械陀螺仪的发展经历了三个阶段:
第一阶段着重于基本结构设计和测量控制线路。
第二阶段解决正交误差消除和力反馈控制。
第三阶段强调陀螺仪驱动和检测模式共振频率的匹配。
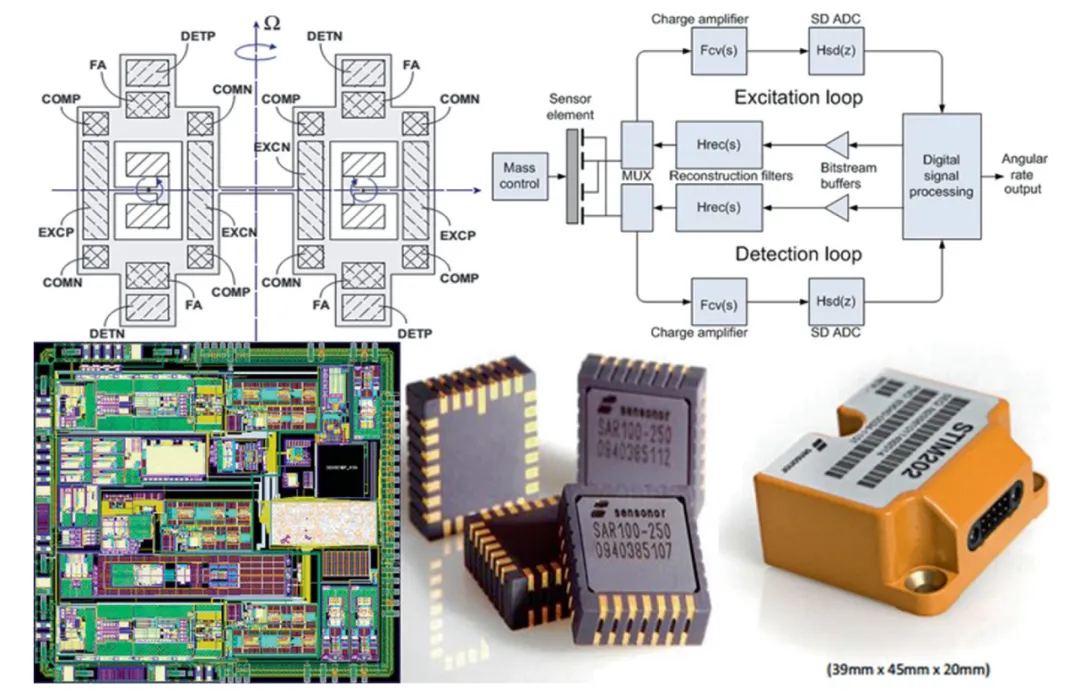
图3:Sensonor AS的MEMS陀螺仪结构和监控系统。蝶形结构包含正交误差消除电极,采用数字线路设计。
设计考虑与挑战
硅基微机械陀螺仪的设计过程需要仔细考虑结构元素、封装要求和线路集成。这些组件必须针对特定应用环境进行优化,同时满足核心性能指标。
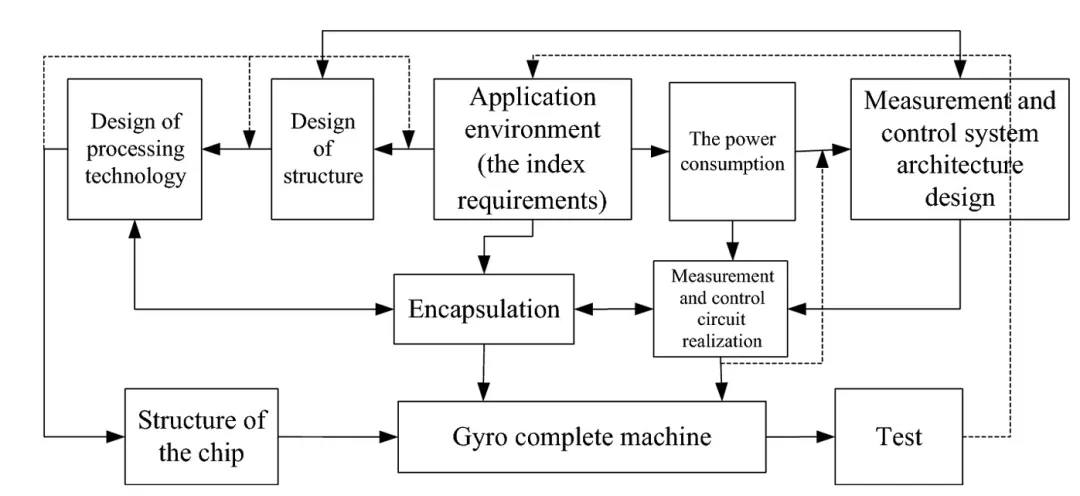
图4:微机械陀螺仪设计流程示意图,显示了结构设计、封装和电气考虑因素之间的相互关系。
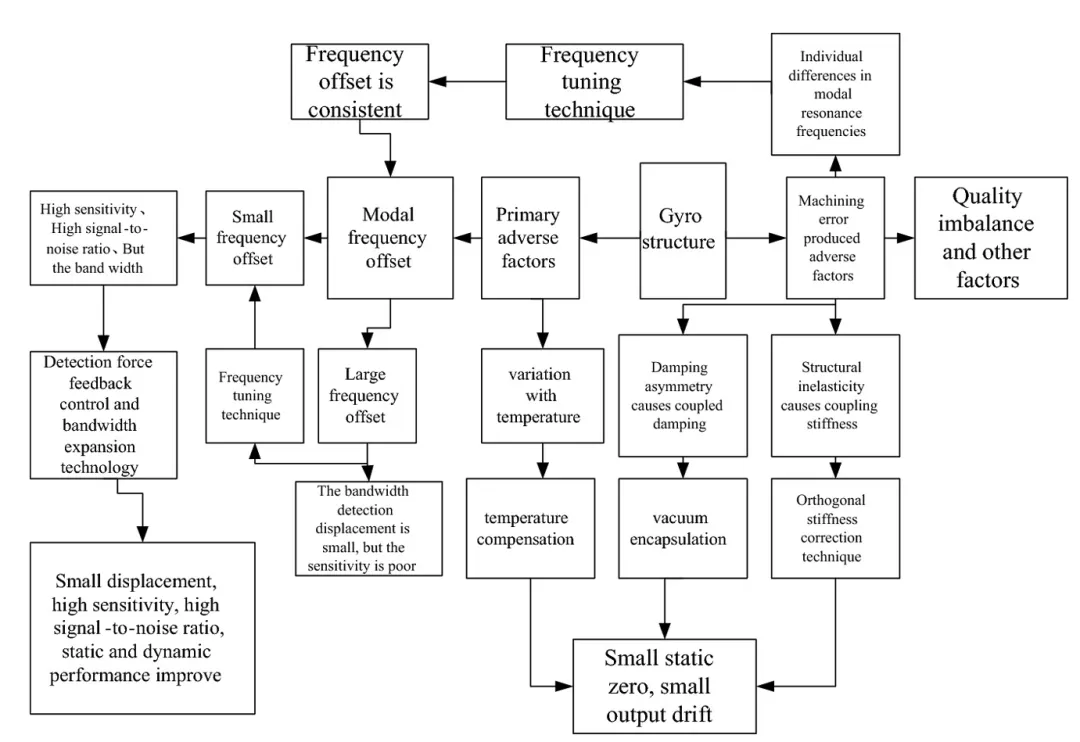
图5:结构对硅基微机械陀螺仪静态和动态特性影响的示意图。
高精度MEMS陀螺仪的静态特性必须包括最小零点漂移、高机械灵敏度和优良的信噪比。动态特性应具有宽工作带宽和小检测位移。设计人员必须在考虑制造约束和成本影响的同时平衡这些相互竞争的要求。
MEMS陀螺仪的研发持续推进,全球研究机构正致力于提高性能、可靠性和制造效率。随着加工技术改进和新设计方法出现,这些器件将继续发展,为现有和新应用提供增强的功能。
本综述展示了MEMS陀螺仪技术取得的重要进展,并强调了该领域持续存在的挑战和机遇。随着研究进展和制造工艺改进,未来将会出现更加先进和功能强大的器件。
参考文献
[1] H. Cao, "Dual-Mass Linear Vibration Silicon-Based MEMS Gyroscope," in Introduction. Beijing, China: National Defense Industry Press, 2023, pp. 1-26.
END
 微信公众号
 bilibili
 微信视频号