


引言
作为测量运动物体角速率的器件,陀螺仪在民用和军事领域得到广泛应用,包括航空航天、汽车、消费电子、船舶导航和制导武器等。随着微机电系统(MEMS)和微光机电系统(MOEMS)技术的发展,自1988年Draper实验室制造出第一个非转子式硅微机械陀螺仪以来,新一代微型陀螺仪技术取得了显著进展。
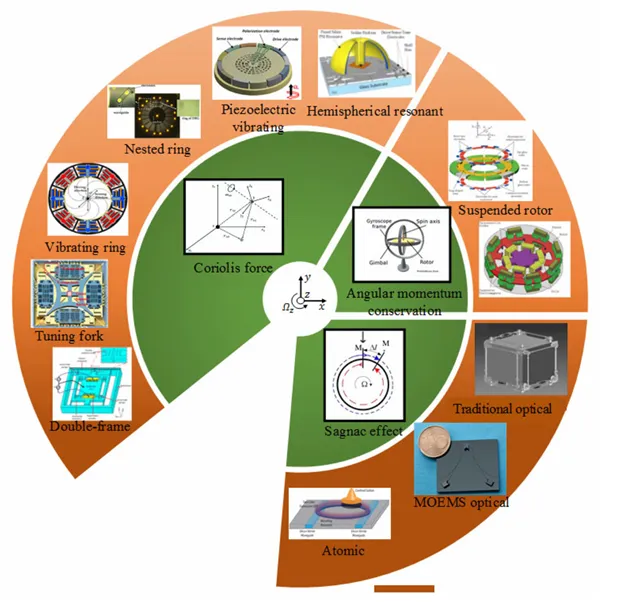
图1:不同类型MEMS/MOEMS陀螺仪的分类概述。
关键性能参数
微型陀螺仪的性能通过几个关键参数进行评估。零偏不稳定性(BI)表示陀螺仪在电气稳定后的长期精度,与闪烁噪声有关,反映器件在长时间内保持零速率输出的能力。角度随机游走(ARW)反映短期精度,与热机械白噪声相关,导致具有标准偏差的零均值误差。比例因子(SF),也称为灵敏度,是输出与输入角速率之间的线性相关系数,对于抑制噪声和干扰、实现更高信噪比具有重要作用。

图2:(a)振动质量陀螺仪和(b)传统机械陀螺仪的工作原理示意图。
MEMS机械陀螺仪
MEMS机械陀螺仪主要基于科里奥利效应工作。最简单的几何结构由一个质量块组成,该质量块沿驱动轴振动,然后由于科里奥利力在垂直的检测轴方向产生次级振动。科里奥利力表达式为FC = -2m(ω × v),其中m为质量,ω为角速率,v为质量的速度。
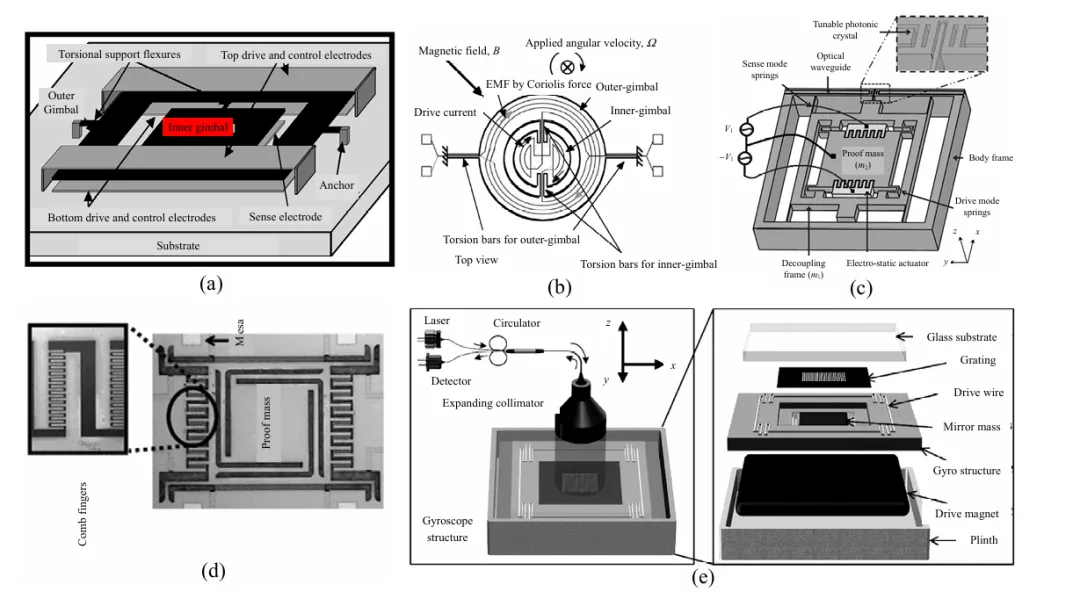
图3:双框架MEMS/MOEMS陀螺仪的不同配置,显示结构变化和检测机制。
双框架微陀螺仪
双框架配置是MEMS陀螺仪最早成功实现的形式之一。这类器件包含非解耦、单解耦和双解耦结构。驱动板通过静电力以恒定幅度驱动外框,振动通过刚性连接轴传递到内框。当沿旋转轴施加角速率时,科里奥利力使敏感质量挤压敏感电极板,通过电容变化实现角速率测量。
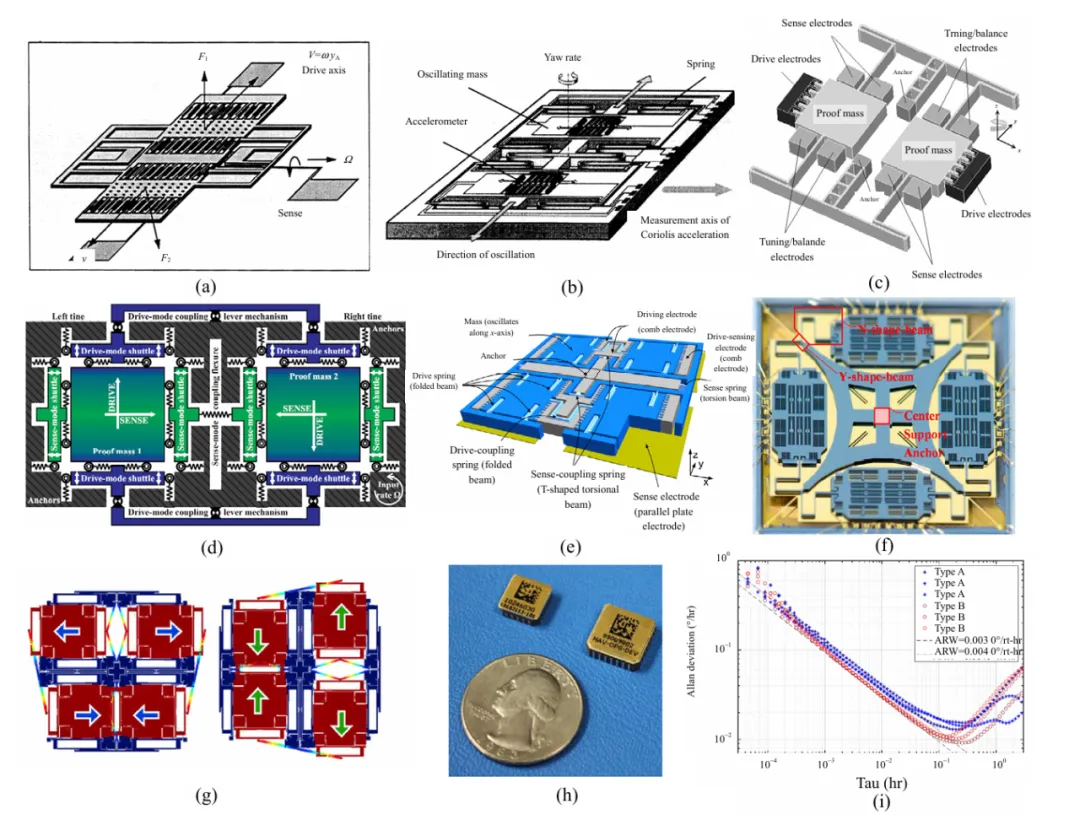
图4:音叉陀螺仪的演变和不同设计,展示结构改进。
音叉微陀螺仪
音叉陀螺仪利用多个测试质量来提高性能并减少干扰。1993年Draper实验室制造的双测试质量配置通过差分电容结构实现了灵敏度的显著提升。在1Hz带宽下分辨率达到0.19°/s/Hz1/2,ARW为0.72°/h1/2,BI为55°/h。现代四测试质量设计通过实现质量之间的复杂耦合机制进一步提高了性能。
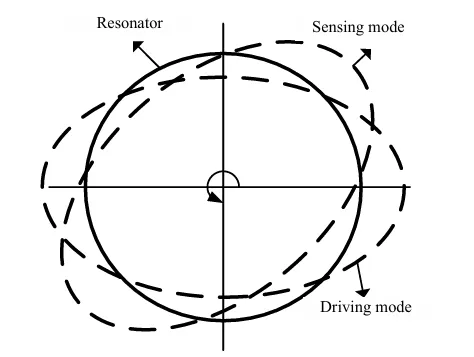
图5:半球/振动环陀螺仪的驱动模式和检测模式工作原理。
半球/振动环微陀螺仪
这类陀螺仪采用两个正交的谐振器振动模式来检测角速率。高度对称的结构提供了对随机振动和温度波动的优异抗干扰能力。在驱动模式下,振动在谐振器上形成四个波腹点和四个波节点,而检测模式则在驱动模式的45°偏移位置运行。
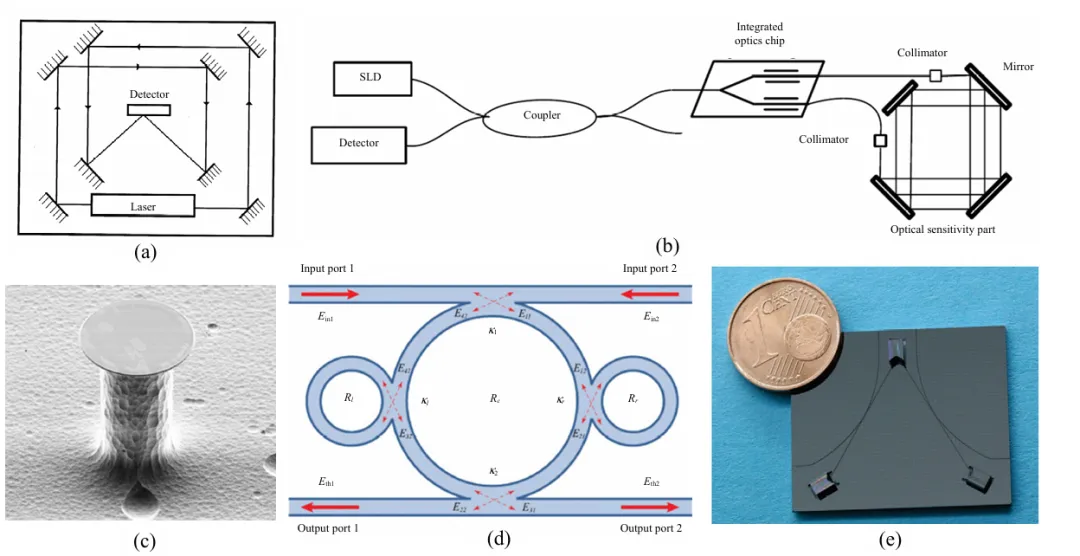
图6:MOEMS光学微陀螺仪的不同设计,展示各种光学检测装置。
MOEMS光学陀螺仪
MOEMS光学陀螺仪基于萨格纳克效应工作,在旋转参考系中反向传播的光束经历不同的路径长度。这类器件可分为谐振型和干涉型。谐振型通常使用在硅片上制造的光波导谐振器,而干涉型则采用光波导或微镜阵列替代传统光纤。
未来发展趋势
MEMS/MOEMS陀螺仪的未来发展方向包括开发核磁共振陀螺仪、冷原子陀螺仪和量子增强器件等新工作原理。同时,现有技术的改进集中在加强加工工艺、优化驱动和检测结构,以及先进检测机制等方面。这些器件在实际应用中的集成推动了多轴配置、尺寸缩减和集成系统性能提升等方面的创新。
MEMS和MOEMS陀螺仪领域持续快速发展,每项新进展都在精度、可靠性和功能性方面带来提升。随着制造技术的进步和新物理原理的探索,这些器件在各行业的导航和传感应用中将发挥更加重要的作用。
参考文献
[1] W. Huang et al., "MEMS and MOEMS Gyroscopes: A Review," Photonic Sensors, vol. 13, no. 4, Article ID 230419, 2023.
END
 微信公众号
 bilibili
 微信视频号