


引言
方向探测技术在雷达系统和无线通信等多个领域具有重要应用价值。本文介绍新型的光电子集成线路解决方案,用于光学频段的到达方向估计,通过超小型设计实现实时传感能力[1]。
核心架构与工作原理
所提出的器件使用光子矩阵-向量乘法器作为核心处理器,用于确定入射光信号的方向。系统采用光栅耦合器阵列对入射光波的波前进行采样,将相位信息转换为输出端口的可检测强度模式。
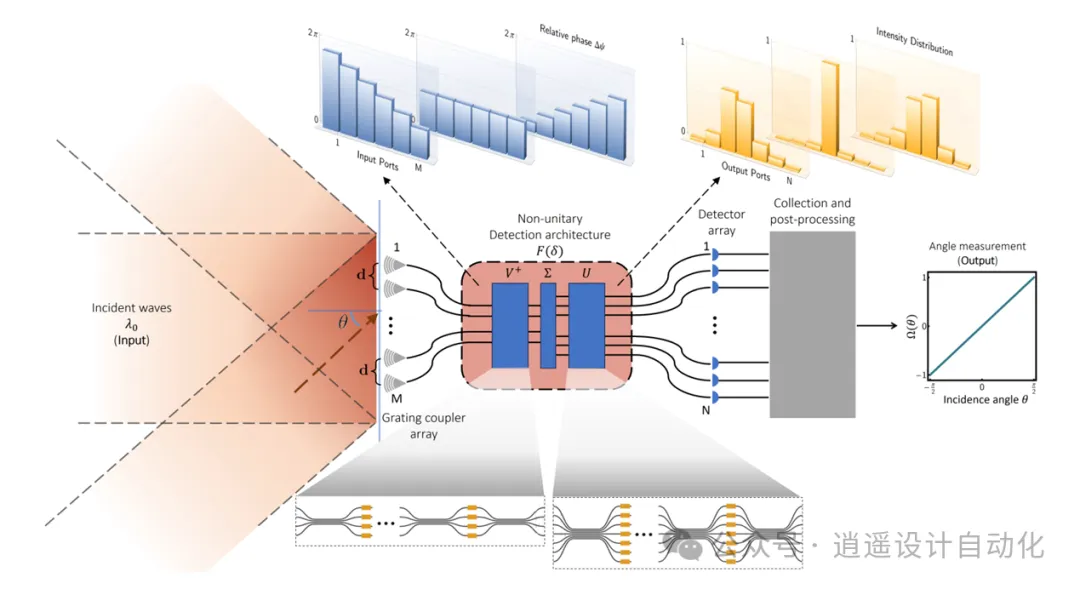
图1:所提出器件概念的示意图,展示了作为方向到达传感核心处理器的光子模拟矩阵-向量乘法器。
该架构由M个光栅耦合器组成,这些耦合器以间距d排列成线性阵列。当平面波以角度θ到达阵列时,光栅耦合器采集波前的离散样本。这些样本随后由光子矩阵乘法器处理,将相位斜率信息转换为N个输出端口的局部强度模式。
数学框架
系统通过线性算子F ∈ CN×M处理入射信号,将包含采样电场的输入向量x(θ)映射到输出向量y。对于一组离散入射角度{θn}N n=1,器件在相应的输出端口产生单个脉冲。
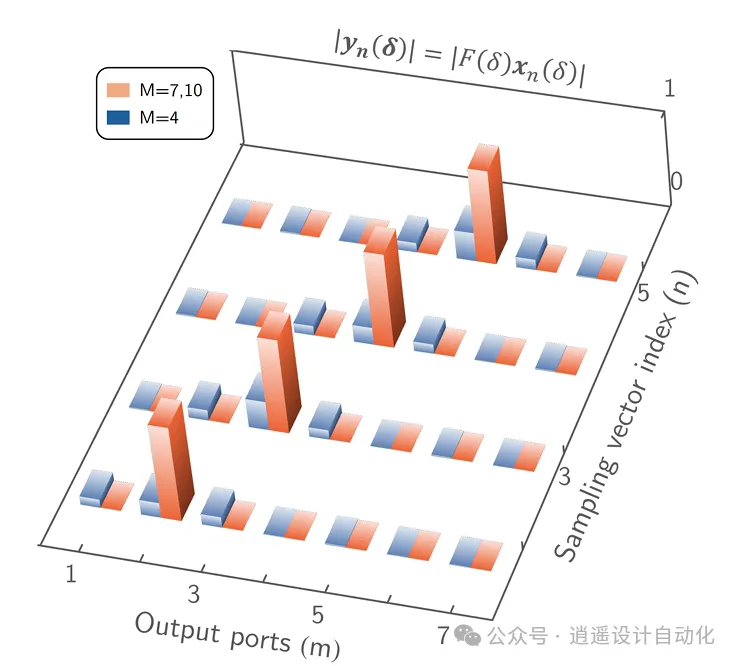
图2:输出强度分布显示了N=7时不同配置下(M=7、10红色和M=4蓝色)的系统响应,展示了输入/输出端口数量如何影响性能。
跟踪机制
该器件实现了两种跟踪入射波角度的方法:
1. 连续跟踪:利用输出强度的位置加权平均
2. 离散跟踪:识别最大强度的输出端口
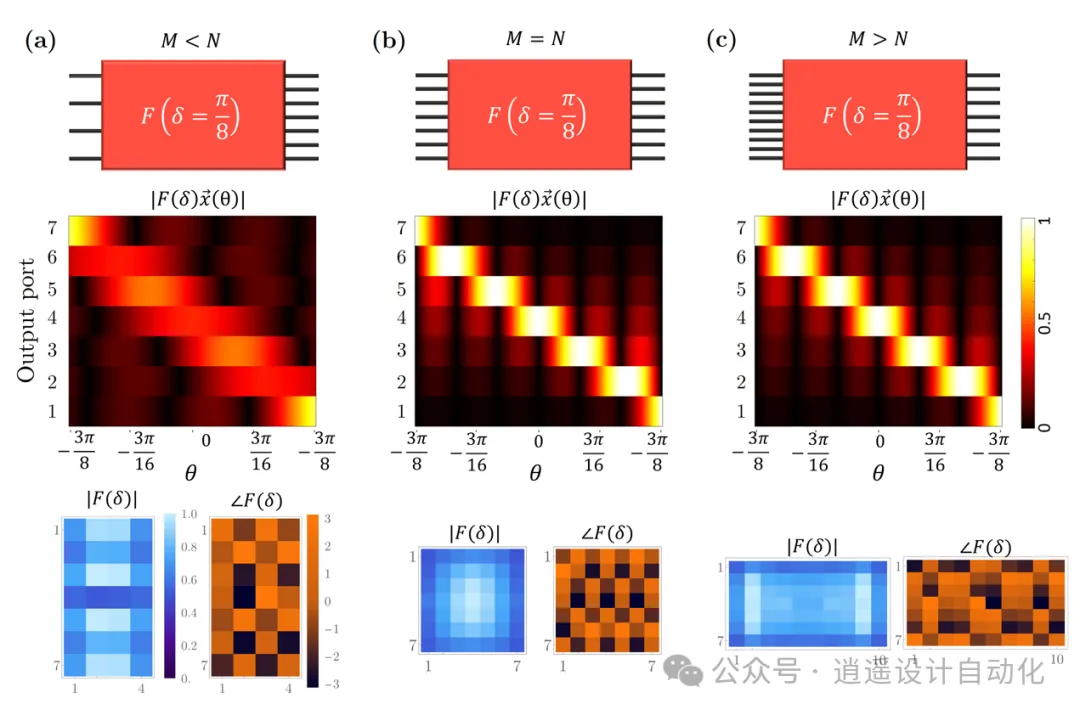
图3:输出强度分布|F(δ)x(θ)|展示了不同配置(N=7,M=4、7和10)下系统对各种入射角度的响应。
实现考虑因素
光子线路实现采用奇异值分解(SVD)来实现所需的矩阵运算。该架构可以使用以下组件构建:
马赫-曾德尔干涉仪(MZI)
相变材料(PCM)
耦合波导阵列
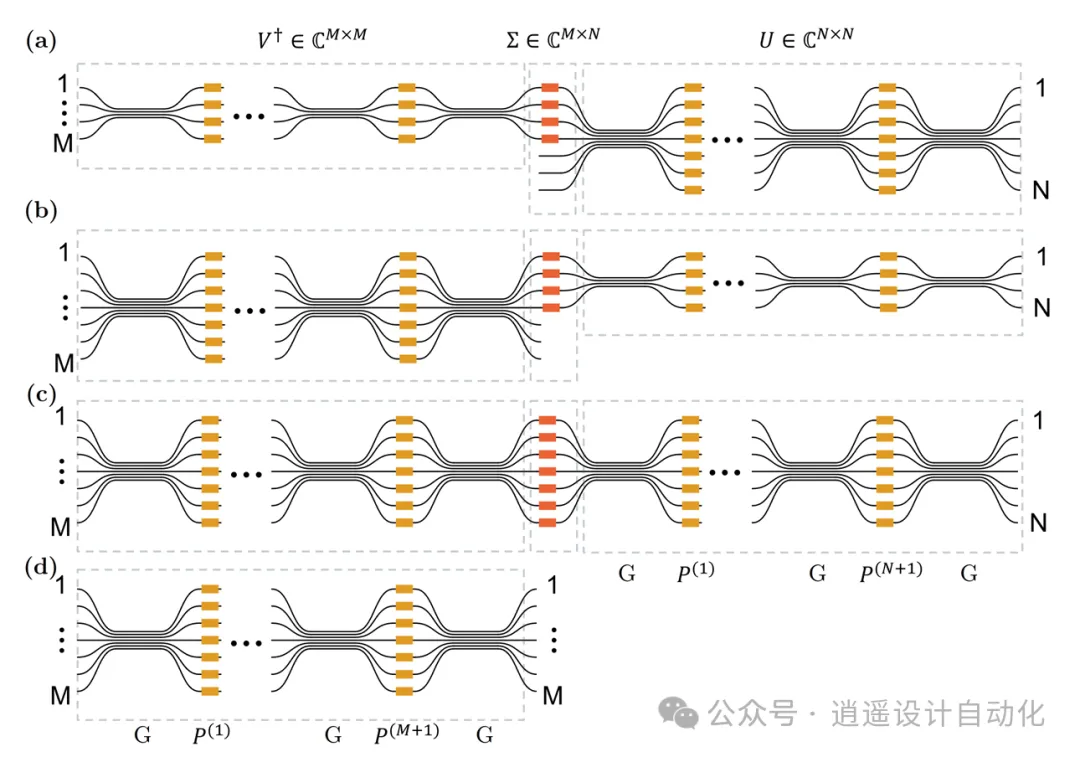
图4:架构示意图显示了M
性能分析
系统性能取决于以下关键参数:
输入端口数量(M)
输出端口数量(N)
光栅耦合器间距(d)
孔径角度(δ)
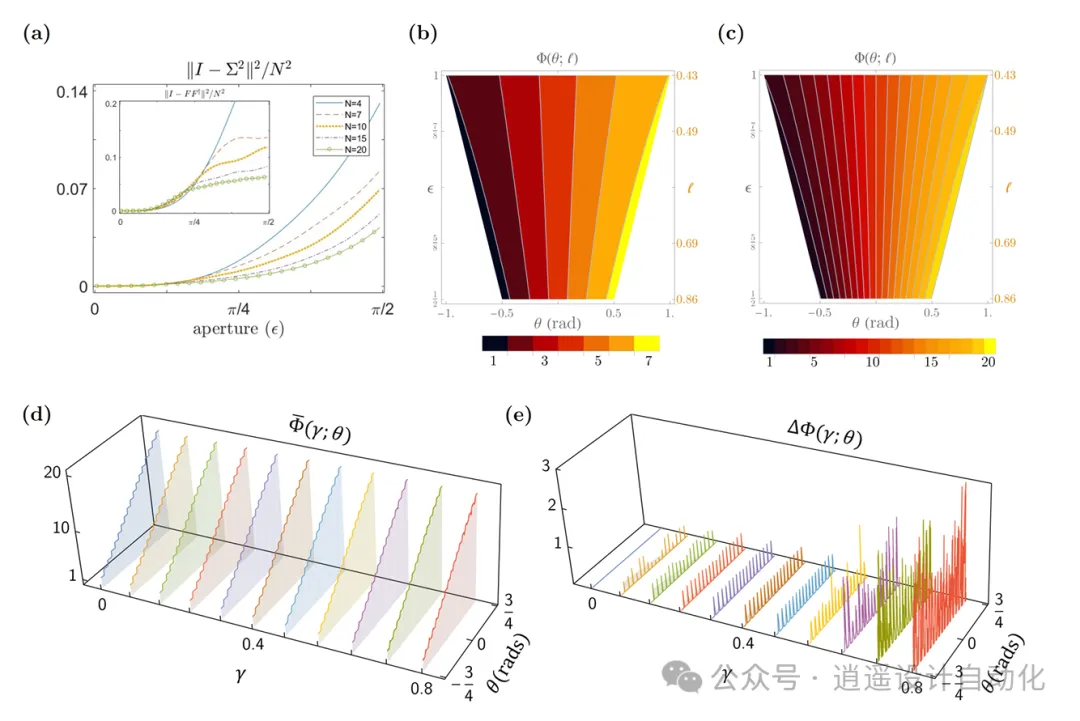
图5:距离函数和跟踪性能分析,显示(a)孔径角度依赖性,以及(b-c)不同端口配置下的离散跟踪函数行为。
即使在存在噪声的情况下,该器件也表现出稳健的性能,保持了可靠的角度检测能力。该架构在以下方面具有特殊优势:
紧凑的尺寸
最小的数字信号处理要求
实时操作
可扩展设计
结论
光子方向探测传感器代表了集成光学传感技术的重要进展。利用最小处理开销执行实时到达方向估计的能力使其特别适用于激光雷达系统、自由空间光通信和远程传感等应用。可扩展的架构和灵活的实现选项为光子传感技术的未来发展提供了良好的平台。
这里提出的设计原理和数学框架可以扩展到其他应用,包括光束转向和用于各种传感应用的可编程光子线路。对架构的进一步优化可以在角度分辨率、视场和抗噪声能力方面实现增强性能。
参考文献
[1] K. Zelaya and M.-A. Miri, "Photonic Matrix Multiplier Makes a Direction-Finding Sensor," arXiv:2411.06731v1 [physics.optics], Nov. 2024.
 微信公众号
 bilibili
 微信视频号