


摘要
本文分析了激光雷达技术在汽车行业中的采用情况。介绍了激光雷达及其优势,然后检视推动和抑制采用的关键因素。探讨了当前的技术形势,并以波束扫描技术和激光波长为例,说明行业偏好如何塑造技术创新。文章得出结论,尽管性能仍在持续改进,但成本、可靠性和集成等实际考虑驱动着激光雷达技术的发展方向。
导言
激光雷达是使用脉冲激光对环境进行三维映射的遥感技术,在汽车行业的自动驾驶应用中获得采用。但是,其采用更多源自制造准备,而不是对性能的追求。本文将概述激光雷达及其优势、深入探讨波束扫描和激光波长的选择,并指出行业优先事项在推动技术创新,尽管提升传感性能的压力依然存在。激光雷达通过独特的三维空间感知能力补充了摄像头、雷达等其他感知技术。其精度、测距范围、视野广阔以及直接测量深度的优势,使其非常适合障碍检测、映射和定位等任务。除了性能因素,成本、可靠性、供应链成熟度和集成难度也影响采用。行业偏好倾向经验证实的解决方案,而非尖端但高风险的选择。
激光雷达技术概述
激光雷达起源于20世纪60年代的激光技术,但直到21世纪初,三维激光雷达的波束扫描能力出现后才在汽车行业获得应用。激光雷达硬件由四个模块组成:发射/接收的收发器、波束扫描、控制/处理。收发器决定基本性能,而波束扫描实现三维感知。
与被动传感器(如摄像头)相比,激光雷达的优势包括:
- 厘米级精度的三维点云
- 360度广阔视野
- 每秒数百万点的采样率
- 100米以上检测距离
- 低照度和恶劣天气下性能出色
这些功能提升环境感知和定位性能。但是,正是采用会考虑更多基于商业化准备,而非性能最大化。
采用的驱动因素和障碍
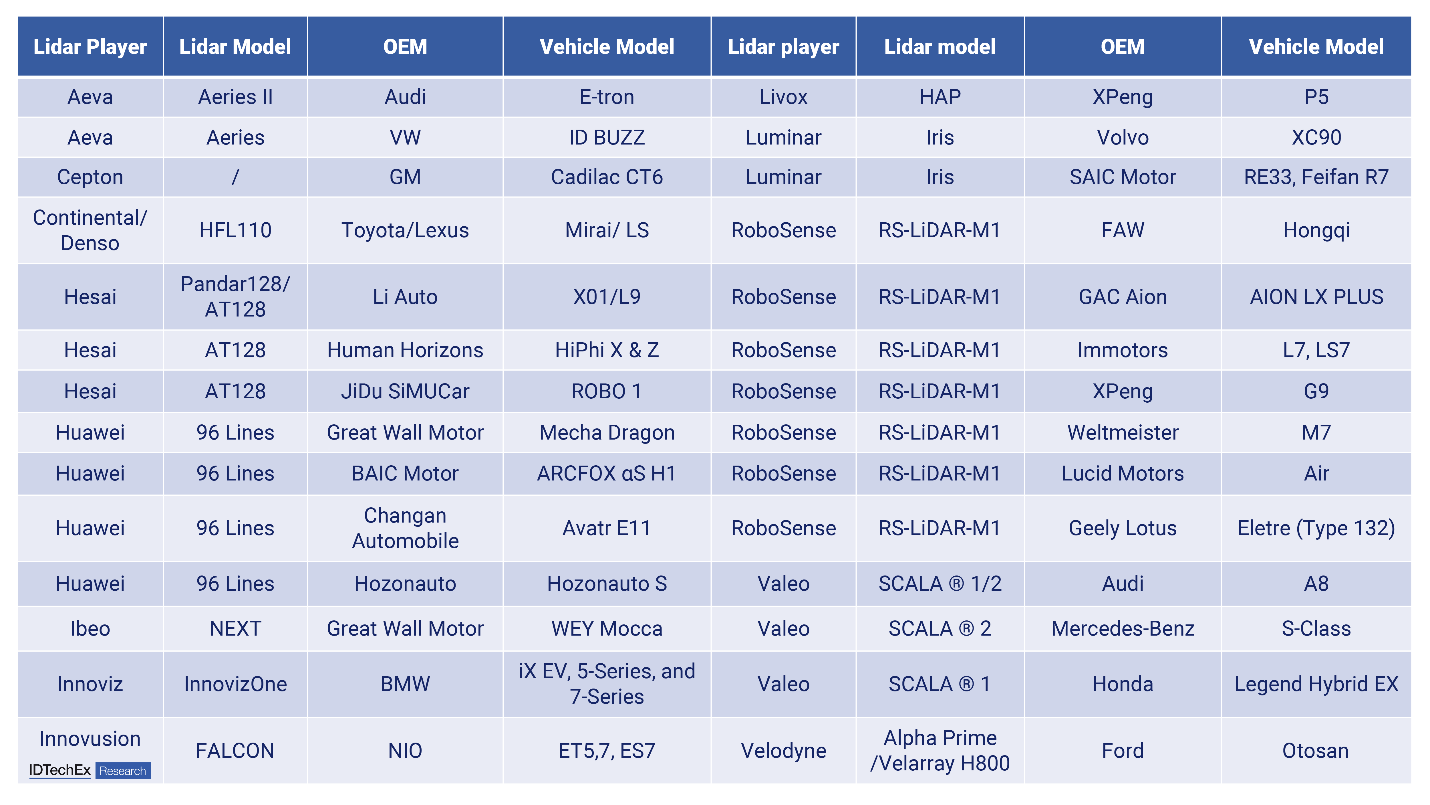
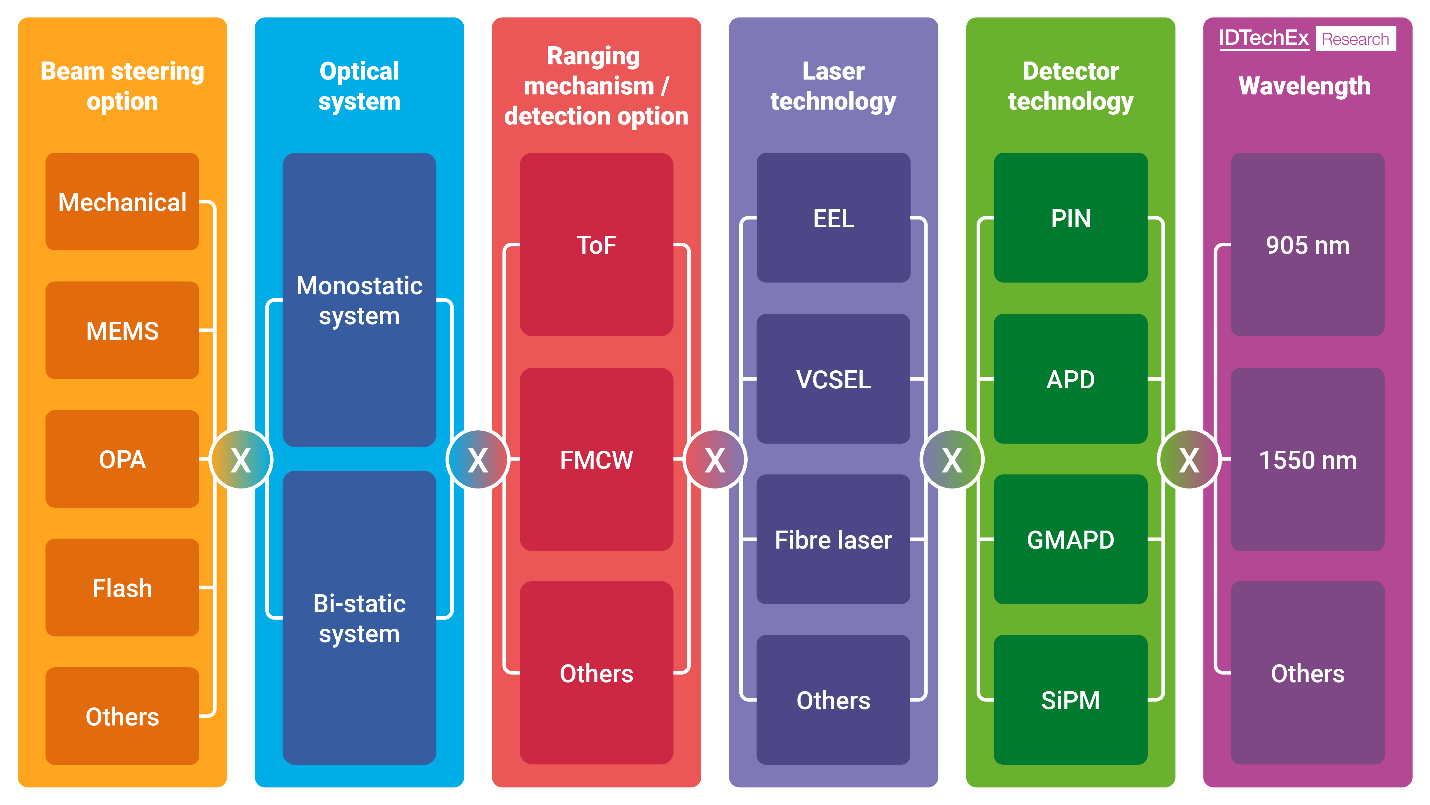
最初的采用动机包括弥补摄像头和雷达的局限。但是,采用的系统通常仅比现有传感器略有优势。汽车制造商优先考虑可靠性、成本、供应链成熟度和集成便利性,而非性能最大化。激光雷达面临技术尚未成熟、成本相对高、供应链尚未稳定等障碍。竞争格局变化多端,存在许多组件和设计方案组合。促成采用行业经验偏好的解决方案,而非仍在开发的理论性能优势方案。
波束扫描技术
波束扫描技术在性能、成本和可靠性方面存在取舍,影响行业偏好:
机械旋转可实现360°覆盖,但可靠性存疑。
微机电系统镜可降低成本,但会产生不规则点云。
光学相控阵无移动部件,但不成熟。
闪光照明整个场景,但仅适用近距离。
汽车制造商目前偏向诸如Valeo Scala等旋转方案,在成本、性能和可靠性间取得平衡。微机电系统仍具吸引力但面临挑战。随着技术成熟,光学相控阵正成为新兴选择。尽管存在推动技术进步的压力,但规避风险的考虑使采用倾向成熟的波束扫描技术。
激光波长选择
激光波长选择需平衡眼安全性、水吸收、效率、集成难易程度和供应链成熟度等因素:
905nm主导,性能充足且供应链成熟。
1550nm红外线范围更广,但在关键方面存在局限。
相比905nm在大规模生产上的优势,认为1550nm会主导仍存在不确定性。不过,频调制连续波(FMCW)激光雷达等创新最终可能通过支持速度测量来改变局面。整体而言,行业采用动态偏向现有的905nm解决方案。
发展趋势
虽然短期内不太可能出现革命性变化,但围绕降低成本、提高可靠性和集成度对激光雷达收发器进行优化的稳定创新仍在持续。发展趋势包括:
迁移到芯片级阵列以降低成本提高可靠性
发射器和接收器间共享组件
增加激光器数量和使用新波形提高性能
使用FMCW进行速度测量和抑制干扰
更快的飞行时间传感器
多波长功能进行材料识别
与新颖的波束扫描不同,将集中在强化利用集成电路制造和光子学实现规模化的可制造解决方案上。
总结
本文阐明了行业优先事项如何在推动技术进步的压力下引导激光雷达在汽车应用中的发展。行业偏好采用满足实用可靠性、成本和集成需求的成熟解决方案。波束扫描技术和激光波长的选择反映了对成熟选项的偏好,而非尖端但高风险的新兴技术。技术进步将继续,但重点是激光雷达收发器的集成和芯片级制造,以满足商业化需求。发展道路表明,即使器件性能仍在提高,实际因素也在塑造技术选择路线。
 微信公众号
 bilibili
 微信视频号