


Whoscored中文官网 | 编译自 Inside GNSS
在本文中,来自ANELLO光电子公司的特邀撰稿人Mike Horton介绍了一种新的陀螺仪技术,它弥补了高性能(但昂贵)传感器(光纤和环形激光陀螺仪)和低成本(但不精确)MEMS陀螺仪之间的市场差距。说明了硅基光电子光学陀螺SIPHOG改进的陀螺仪质量的好处,包括GNSS否定的导航场景。
惯性导航是一种非常好理解并广泛使用的独立定位、导航和定时(PNT)方法。惯性导航的挑战在于小的惯性传感器误差会迅速扩大为大的位置误差。因此,组件陀螺仪和加速度计所要求的性能水平和传感器偏差在实践中极难在一个小的可负担的外形尺寸内实现。
今天的小型和低成本的基于MEMS的惯性测量单元(IMU)通常只能独立导航几十秒,然后累积误差就会超过可接受的误差范围。因此,在工业、航空航天和军事应用中的大多数精密导航应用都需要使用光纤陀螺(FOG)或环形激光陀螺(RLG)。一个典型的基于FOG的IMU消耗8瓦的功率,需要28立方英寸的体积,价格超过15,000美元。基于RLG的设备同样耗电,体积大,价格高。此外,基于RLG的解决方案很重,因为其结构中使用了大量的固体玻璃。

高性能光学陀螺仪和低成本MEMS陀螺仪之间的这种巨大市场差距,促使ANELLO光电子公司将光纤陀螺的成熟性能整合到一个芯片级硅基光电子平台中。ANELLO光电子公司将这一装置命名为SIPHOG,即硅基光电子光学陀螺。第一代SIPHOG的漂移小于0.5°/小时。本文介绍了陀螺仪的低漂移对GPS否定的陆地导航场景所拥有的好处。
SIPHOG的方框图如图2所示。在右边,ANELLO光电子公司开发的氮化硅波导取代了传统的光纤线圈。在左边,ANELLO光电子公司开发的光子集成电路(PIC)取代了分光器、耦合器、偏振器、调制器和光电探测器。
该设备的运行基于经典干涉测量的萨格纳克效应的角速率测量原理。开发集成硅基光电子光学陀螺仪有许多技术挑战。它需要基础工艺技术的开发和制造、平面波导设计、硅基光电子集成电路和IMU电子器件。到目前为止,ANELLO公司已经获得了16项专利。

应用于陆地车辆导航
陆地车辆运行在多路径、信号干扰和全信号丢失的地区,这些都是对独立的GNSS导航经常发生的挑战,特别是在城市环境中。主动欺骗和干扰的威胁在地缘政治争夺地区很普遍,列如在乌克兰等;而在非争夺地区这些危险的GNSS信号干扰的报告也在增加。惯性导航方法可以减轻这些GPS误差;然而,减轻误差需要延长许多分钟的长期航位推算。SIPHOG光学陀螺仪与车辆里程表的结合被证明是长期航迹推算的实用解决方案。
在一个轮式陆地车辆的惯性导航系统中,航向是由GPS航向和IMU航向的融合来确定的。IMU航向的漂移主要受Z轴或 "航向陀螺仪 "的影响。磁罗盘航向在陆地车辆上通常表现不佳,因为车辆本身以及邻近的车辆都有大量的硬铁和软铁。GPS航向是轮式车辆中航向的最佳来源。行程由线性加速度计和外部车辆里程表的组合来测量。卡尔曼滤波器被用来融合这些测量值,并主动校准传感器的误差。
为了获得对陆地车辆航位推算中误差源的大小和相对贡献的直观认识,提出了一个由三个基本误差源组成的简化误差模型。
- θe 初始航向误差,度
- Ωb 陀螺仪偏移,度/小时
- Le 里程表比例因子误差,%
额外的公式项是v代表平均车速,单位是米/秒,t代表无辅助GPS的航位推算的时间长度,单位是秒。这些误差对二维水平位置漂移的影响如下。
- 里程表误差 v Le t
- 初始航向 v θe t
- Z轴陀螺仪漂移 v Ωb t2
这些误差是如何发挥作用并导致漂移的,你不需要复杂的数学或计算机模拟就能理解。
在没有任何方向性误差的情况下,由于里程表的误差,位置误差仍然会随着行驶距离的增加而增加。当GNSS信号丢失时,假设车辆的车轮没有打滑,里程表会随着速度和时间线性地累积误差。比例常数Le代表在GNSS信号丢失时的里程表比例因子校准误差。这个简化的里程表误差公式还假设里程表的杠杆臂得到了补偿,例如,在内侧后轮比外侧后轮行驶距离较小的转弯处,校正里程表信号。一个经过良好校准的里程表的典型Le值是0.1%。
对于方向性错误,在GPS丢失的那一刻,一个初始的航向错误将解决方案指向了错误的方向。死记硬背的解决方案会沿着这个错误的初始方向,随着时间和速度线性地积累误差。如果INS一直在顺利运行,并且车辆第一次以正常的道路速度行驶,这个初始航向误差可以小到0.05度。
Z轴(航向)陀螺仪的漂移导致解决方案随时间漂移,使航向误差超过初始航向误差。假设陀螺仪偏移误差Ωb是时间t内的主导陀螺仪误差,相对贡献为vΩb t2。时间平方误差的依赖性非常大;与所述的前两种误差机制相比,这种陀螺仪引起的漂移误差将呈四级增长,而不是线性增长。
为了管理二次误差的增长,使用低漂移的光学陀螺,如SIPHOG,可以带来很大的好处。MEMS陀螺仪有很大的热漂移,很难完全校准。此外,典型的MEMS陀螺仪传感器具有可测量的线性加速度灵敏度(g敏感偏置)和振动灵敏度(g2偏置误差),当路面、车速和倾斜度变化时,陀螺仪偏移误差Ωb会发生变化。因此,卡尔曼滤波器可以在更有限的程度上估计陀螺仪的偏移误差。
典型的偏移误差为10度/小时,即使是对MEMS-陀螺仪来说也很常见,因为MEMS-陀螺仪拥有一个好得多的阿兰偏移不稳定值。另一方面,一个光学陀螺仪在温度、线性加速度和振动方面具有稳定的性能。对于战术级光学陀螺仪,Ωb可以减少到0.1-0.5度/小时的范围内,卡尔曼滤波器在实践中可以合理地达到阿伦偏移不稳定值。
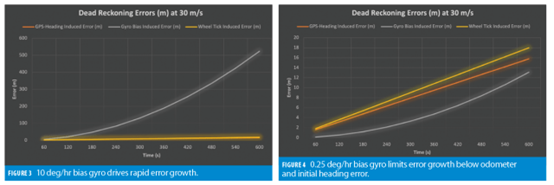
应用这些值并使用30米/秒的速度,一些有代表性的航位推算误差显示在图3和4中。图3显示,当Z轴陀螺仪漂移为10度/小时时,陀螺仪偏移引起的误差是主要的误差。图4显示这个误差在10分钟的信号损失中得到很好的控制,它反映了低漂移陀螺对解决方案的重要性。
测试结果
在典型的惯性导航系统道路测试中,GNSS信号要么被物理的移除,要么车辆被开进隧道以阻断信号。然而,这些测试可能无法捕捉到在GNSS遭遇的挑战环境中出现的误导性或部分错误的GNSS数据。
为了进行真实的测试,ANELLO公司参加了美国空军第746中队的NAVFEST 2022,以更好地了解GNSS干扰和欺骗期间的航位推算误差。在白沙导弹靶场的NAVFEST期间,ANELLO公司的评估套件(EVK)与高端MEMS参考系统一起进行测试。第746中队允许ANELLO公司分享某些结果。
在NAVFEST期间,ANELLO 公司的EVK与三个流行的汽车和工业GNSS引擎进行了测试。ANELLO 公司的EVK和惯性参考系统被配置为接受轮速辅助。在左、右后轮上安装了两个Pegasem WSS4轮速传感器。用于计算和传输平均轮速。
在三个晚上的测试中收集了数据,并编入一个主数据集进行分析。欺骗和干扰的间隔时间从15分钟到1小时不等,对GNSS解决方案的影响导致了频繁的全信号丢失或严重的数据误导。为了说明这一点,图5显示了GNSS信号受欺骗影响的巨大程度。
传感器融合算法通常应用了GNSS解决方案的优点,如HDOP来决定何时信任GNSS与何时信任IMU。NAVFEST测试表明,这种策略可能并不适用于所有的接收机,因为它们可能没有意识到它们的内部位置解决方案在欺骗环境中是退化的。
在NAVFEST期间,参考解决方案表现出很大的误差,在某些情况下,明显超过了距离道路10公里。因此,为了进行误差分析,使用从解决方案到道路中心线上的一个点的最小距离来计算ANELLO 公司的EVK和参考方案的2D误差。换句话说,道路被作为参考。
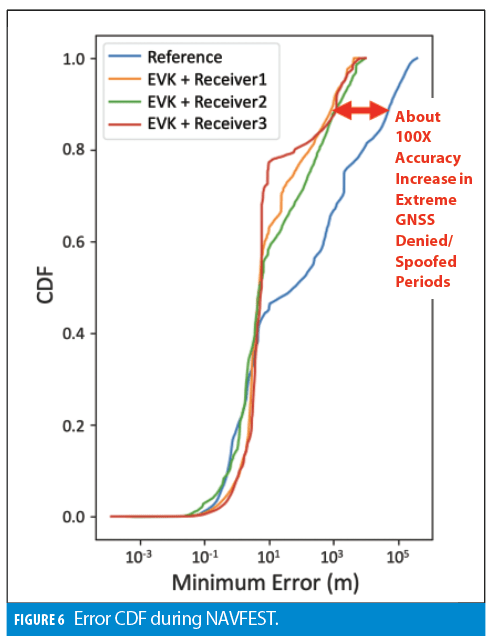
图6中是在NAVFEST收集的所有数据的累积分布函数(CDF)。带有里程表的ANELLO公司的 EVK明显优于带有里程表的基于MEMS的参考方案,反映出良好的IMU性能对航位推算是多么关键。即使有轮速辅助,由于IMU造成的导航性能漂移也会随着时间的推移而呈四次方增长(至少)。在现实中,一旦误差增长得足够大(超过线性化区域),INS的解决方案性能就会随着额外的无限制的快速误差增长而崩溃。 这个问题可以从MEMS参考方案的CDF的长尾中观察到。
视觉里程表的好处
视觉传感器,如LiDAR和照相机,创造了比简单的轮速传感器更先进的车辆速度测量方法。这些传感器不会因为车辆打滑而出现误差,而且还可以提供三维速度测量,而不是一维里程表的测量。尽管有额外的成本和复杂性以及天气和环境敏感性的挑战,但基于视觉的里程表可以进一步提高长期测算的性能。
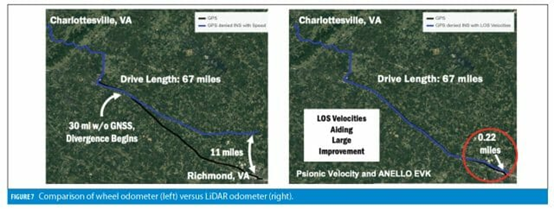
Psionic将FMCW LiDAR与ANELLO 公司的EVK结合使用,展示了LiDAR和光学陀螺仪集成的性能优势。在Psionic的测试中,在没有GNSS的情况下行驶了67英里、90分钟的路线。 带有车轮里程表的ANELLO 公司的EVK方案,与FMCW LiDAR与ANELLO 公司的EVK融合的方案进行了比较。
如图7所示,在GNSS拒绝测试的前30分钟内,车轮里程表解决方案工作良好,然后开始显著漂移。ANELLO公司的 EVK融合激光雷达的里程表的解决方案穿越了整个67英里、90分钟的路线,只有0.22英里(0.35公里)的误差。这种高性能的长期航位推算,以前只有使用极其高端的惯性设备才能实现。
结论
长期的GNSS否认的航位推算在很大程度上取决于惯性传感器的性能。使用集成的硅基光电子技术是一个新的方向,用于高精度的惯性传感器,可以满足长期航位推算的挑战。轮速传感器和基于光学陀螺仪的IMU的组合显示了GNSS中断10分钟以上的良好性能,而使用视觉传感器和光学陀螺仪显示这种性能可以延长到1小时以上。
作者简介
Mike Horton是ANELLO光电子公司的首席技术官。 Mike Horton是一位经验丰富的高管,在陀螺仪、传感器和导航行业工作了20多年。他曾是Crossbow Technology公司的首席执行官和联合创始人,该公司是为飞机、军事、国防和商业应用开发MEMS传感器系统的领导者。Mike Horton被认为是世界公认的传感器技术专家。
 微信公众号
 bilibili
 微信视频号